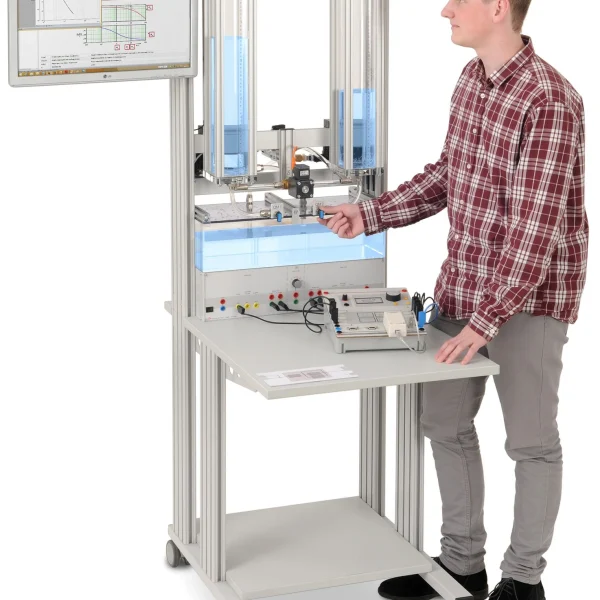
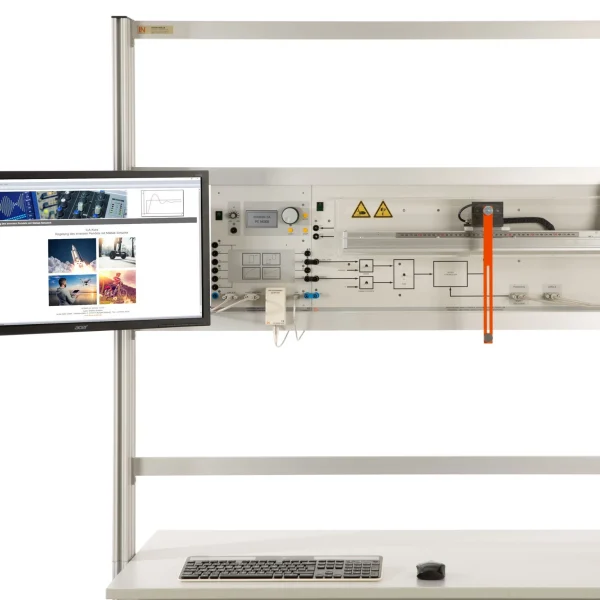
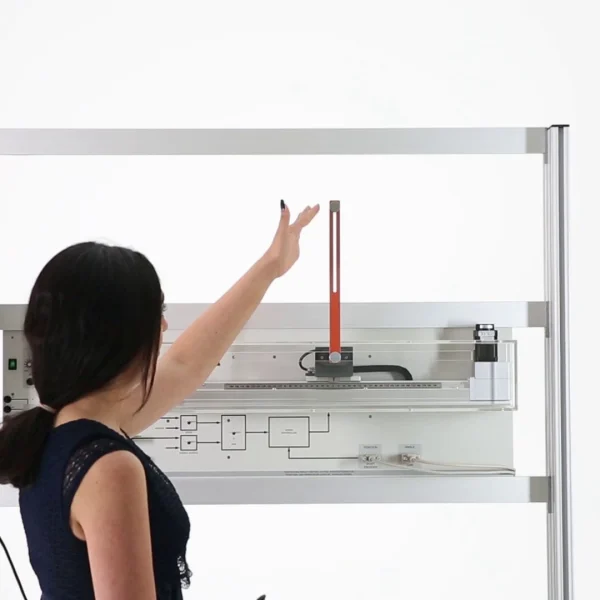
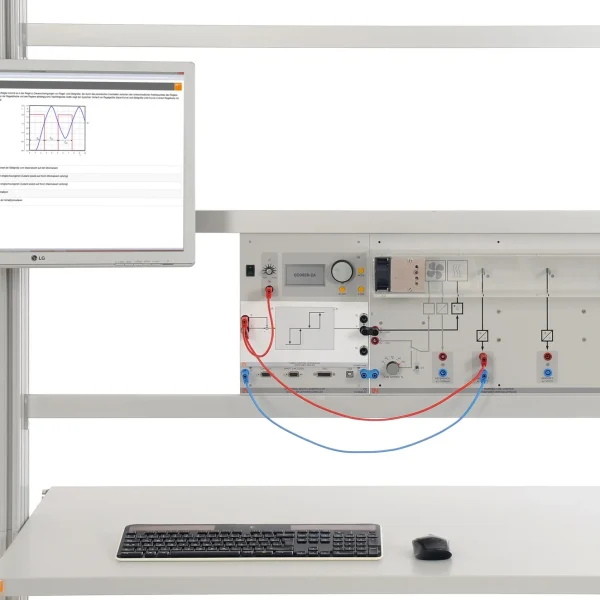
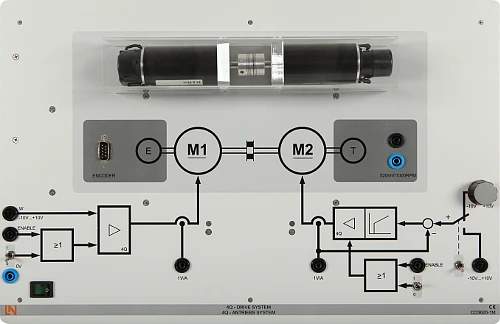
| CO3620-1M | 1 | 4Q Antriebs System |
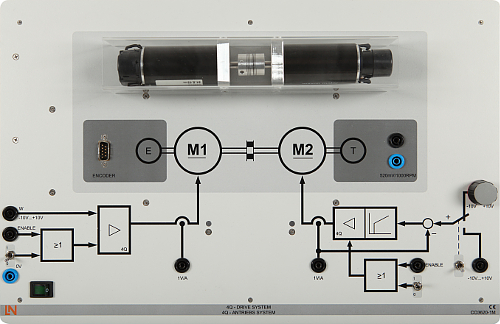
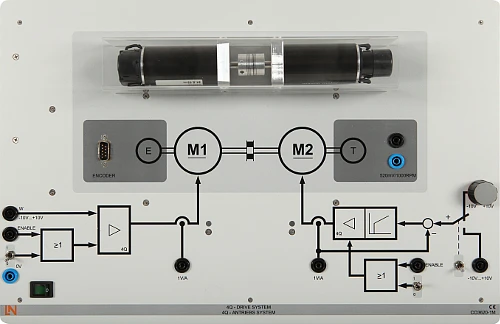
4Q Antriebs System
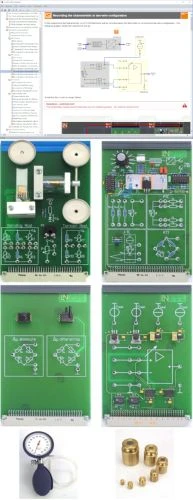
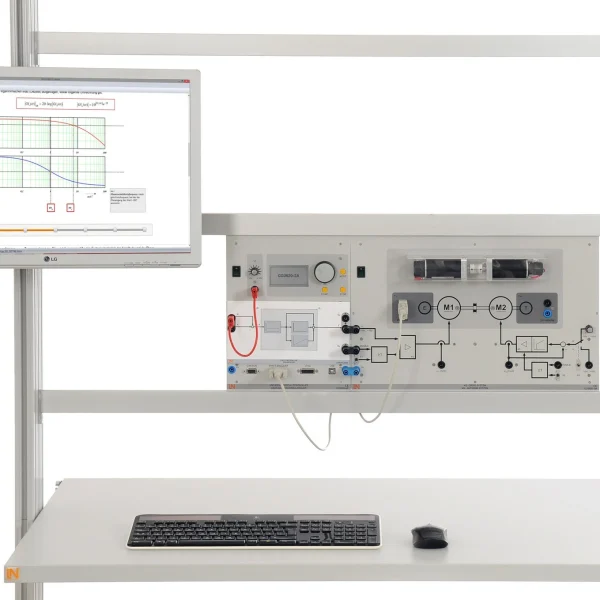
Geregelte Antriebe mit hohen Anforderungen an die Dynamik werden oft in Automatisierungslösungen wie z.B. Werkzeugmaschinen oder Robotersystemen eingesetzt. Das Trainingssystem ermöglicht in anschaulicher Weise die Untersuchung verschiedenster Regelungskonzepte.
- Gekoppeltes Antriebssystem mit zwei 90W Gleichstrommotoren
- Betrieb in allen 4 Quadranten
- Tachogenerator und Inkrementalgeber als Rückführsysteme für die Positions- und Drehzahlregelung
- Skala für die Rotorpositionsanzeige
- 2 hochdynamische 4-Quadrantensteller mit bis zu 6 A Ausgangsstrom
- Eingebaute Stromsensoren zur einfachen Strommessung und -regelung
- Integrierte Stromregelung an einem Motor ermöglicht definierte Lastsprünge
- Visualisierung der verschiedenen Belastungszustände
- Potentiometer zum Einstellen der Belastungszustände
- Integriertes Weitbereichsnetzteil zur Spannungsversorgung
- Abmessungen: 456 x 297 x 110 mm (BxHxT)
- Gewicht: 3,5 kg
|
| SO2802-3A | 1 | Interactive Lab Assistant: Regelung eines 4Q-Antriebssystems |
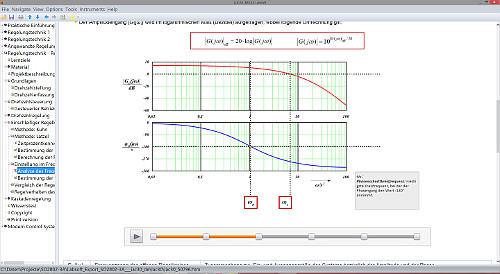
Interactive Lab Assistant: Regelung eines 4Q-Antriebssystems
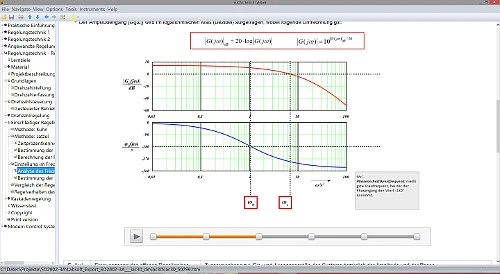
Die Versuchsanleitung bildet ein Interactive Lab Assistant Kurs. Dieser Multimediakurs führt Schritt für Schritt in die Thematik "Regelung eines 4Q-Antriebssystems". Physikalische Grundlagen werden durch leicht verständliche Animationen vermittelt. Der Interactive Lab Assistent bildet zusammen mit den virtuellen Instrumenten eine komfortable Experimentierumgebung.
Besonderheiten:
- Interaktive Versuchsaufbauten
- Messwerte und Grafiken können per Drag und Drop in der Versuchsanleitung gespeichert werden
- Virtuelle Instrumente lassen sich direkt aus der Versuchsanleitung starten
- Fragen mit Feedback und Auswertelogik zur Wissensstandkontrolle
- Druckdokument zum komfortablen Ausdruck der Versuchsanleitung mit Lösungen
- Labsoft-Browser, Kurssoftware und virtuelle Instrumente
- Kursdauer: ca. 10 h
Lerninhalte:
- Unterscheidung zwischen Drehzahlsteuerung und -regelung
- Aufbau und Optimierung einer Antriebsregelung in 4 Quadranten
- Identifikation der Regelstrecke
- Praxisnahe Ermittlung geeigneter Regelparameter im Zeit- und Frequenzbereich (Kuhn, Latzel, Ziegler-Nichols, Bode-Diagramm)
- Einflüsse der Regler-Anteile auf das Regelergebnis
- Aufbau und Optimierung einer Kaskadenregelung für Strom- und Drehzahlreglung
|
| CO3620-2A | 1 | Universeller digitaler Regler (DSP) |
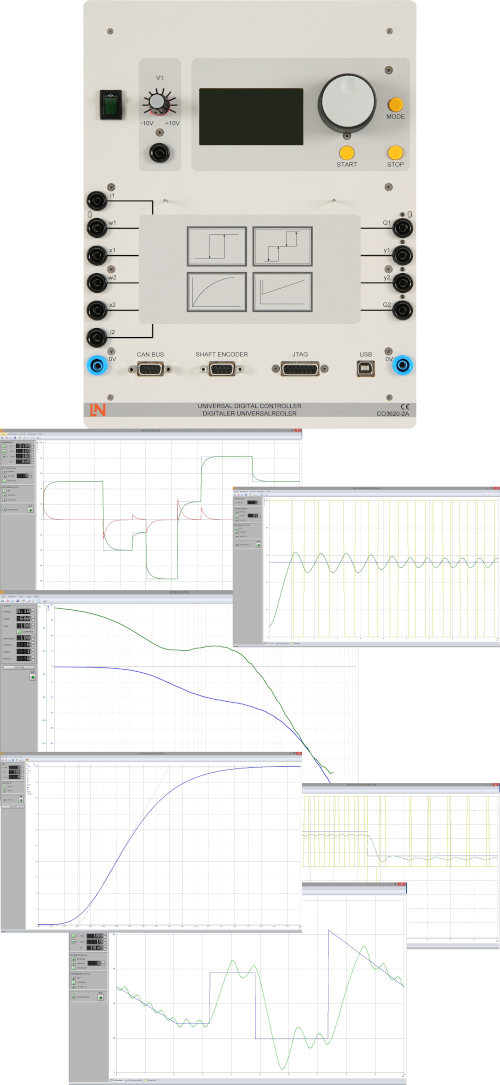
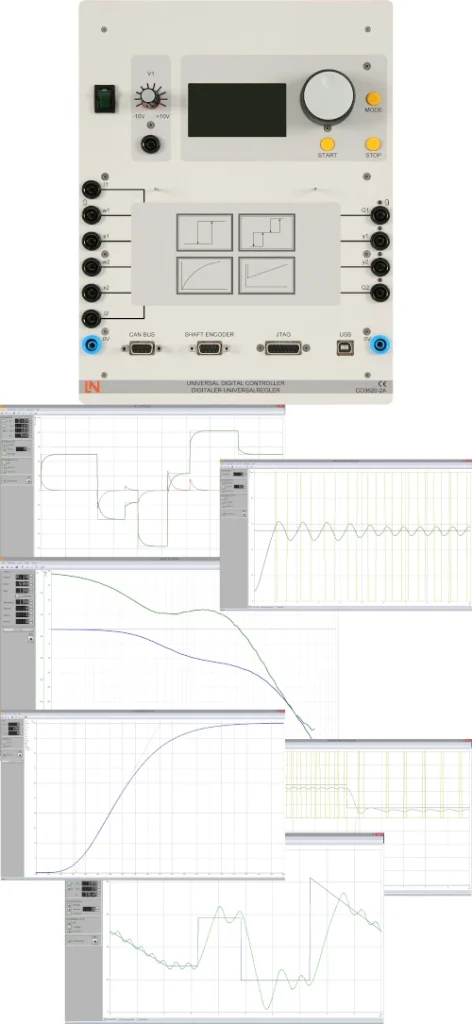
Universeller digitaler Regler (DSP)
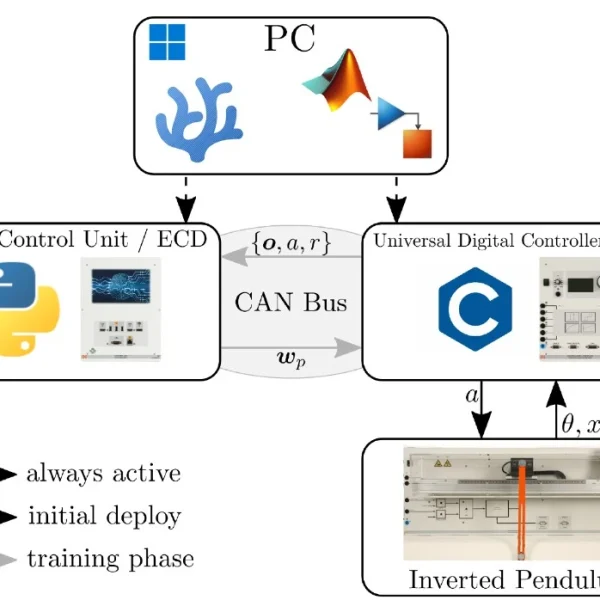
Robustes und kompaktes Schulungssystem eines DSP-gesteuerten digitalen Reglers. Durch eine übersichtliche Menüführung kann der Regler sehr einfach bedient werden. Über die USB-Schnittstelle ist eine PC-Anbindung möglich. Das System kann über eine MATLAB-Schnittstelle erweitert werden. So lassen sich eigene Applikationen erstellen und mit realen Hardwarekomponenten testen.
- Reglertopologie: Zweipunkt, Dreipunkt, P, I, D, PID, PII
- Zwei unabhängige Regler, einzeln oder kaskadiert einsetzbar
- Grafikfähiges, hintergrundbeleuchtetes Display
- Drei Softkeys und ein Funktionsrad zur Bedienung, Parametrierung und Inbetriebnahme
- PC-Anbindung über USB-Schnittstelle
- PC-Software zur Parametrierung und Visualisierung der Reglersignale mit folgenden virtuellen Instrumenten:
- Zweipunkt-Regler
- Dreipunkt-Regler
- PID-Regler
- Kaskaden-Regler
- Sprungantwort-Plotter
- Bode-Plotter
- Strecken-Analysator
- Schnittstelle zur Anbindung an MATLAB (JTAG)
- 4 analoge Eingänge mit +/-10 V Messbereich
- 2 analoge Ausgänge bis maximal +/-10 V
- 2 digitale Eingänge und 2 digitale Ausgänge
- Alle Ein- und Ausgänge über 4 mm Sicherheitsbuchsen
- Eingang für Inkrementalgeber
- CAN Bus Schnittstelle zur Erweiterung des Reglers
- Potentiometer zum Einstellen der Referenzspannung
- integriertes Weitbereichsnetzteil zur Spannungsversorgung
- Abmessungen: 297 x 228 x 110 mm (BxHxT)
- Gewicht: 1 kg
|
| SO5148-1V | 1 | Sicherheitsmessleitungssatz 4mm (20 Stück) |
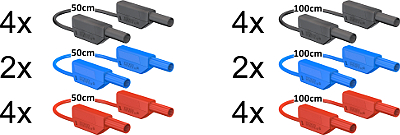
Sicherheitsmessleitungssatz 4mm (20 Stück)
Satz Sicherheitsmessleitungen mit stapelbaren 4 mm Lamellen- Steckern und hochflexibler, doppelt isolierter Leitung, bestehend aus:
- 4 x 50 cm lang, schwarz
- 2 x 50 cm lang, blau
- 4 x 50 cm lang, rot
- 4 x 100 cm lang, schwarz
- 2 x 100 cm lang, blau
- 4 x 100 cm lang, rot
- Leitungsquerschnitt 2,5 mm2
- Bemessungsdaten: 600 V CAT II, 32 A
|
| SO5126-3R | 10 | Sicherheitsverbindungsstecker schwarz 4mm mit Anzapfung, 1000V/32A CAT II |
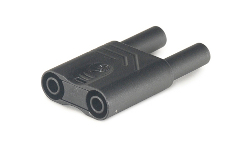
Sicherheitsverbindungsstecker schwarz 4mm mit Anzapfung, 1000V/32A CAT II
Sicherheitsverbindungsstecker 4mm, schwarz mit Anzapfung
Technische Daten:
- beidseitig berührungsgeschützt
- Sicherheitsstecker + Sicherheitsbuchsen im 19mm-Abstand
- mit rückseitiger Anzapfung/Weitersteckmöglichkeit, 2 axiale Messbuchsen Ø 4mm
- Kontaktteile vernickelt
- Isolierteile PA 6.6 (Polyamid)
- Anschluss: Steckbuchse/Sicherheitsmessbuchse (2x)
- Durchgangswiderstand: 6 mΩ/3 mΩ
- Bemessungsspannung: 1000 V CAT II
- Bemessungsstrom: 32 A
- Farbe: schwarz
|
| SO5126-3V | 2 | Sicherheitsverbindungsstecker blau 4mm mit Anzapfung, 1000V/32A CAT II |
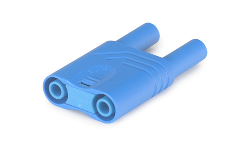
Sicherheitsverbindungsstecker blau 4mm mit Anzapfung, 1000V/32A CAT II
Sicherheitsverbindungsstecker 4 mm, blau mit Anzapfung
Technische Daten:
- beidseitig berührungsgeschützt
- Sicherheitsstecker + Sicherheitsbuchsen im 19 mm-Abstand
- mit Rückseitiger Anzapfung/Weitersteckmöglichkeit, 2 axiale Messbuchsen Ø 4 mm
- Kontaktteile vernickelt
- Isolierteile PA 6.6 (Polyamid)
- Anschluss: Steckbuchse/Sicherheitsmessbuchse (2x)
- Durchgangswiderstand: 6 mΩ / 3 mΩ
- Bemessungsspannung: 1000 V CAT II
- Bemessungsstrom: 32 A
- Temperatureinsatzbereich: -25°C bis +80°C / -15°C bis +70°C
- Farbe: blau
|
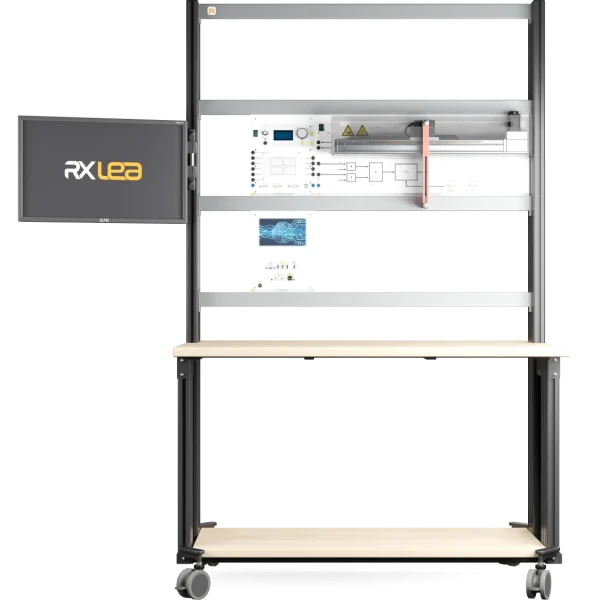
| ST7200-7A | 1 | SybaPro Experimentierwagen, 3-etagig, 6 Steckdosen, 1250x1970x800mm |
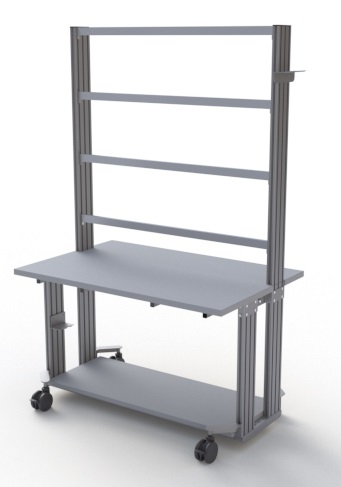
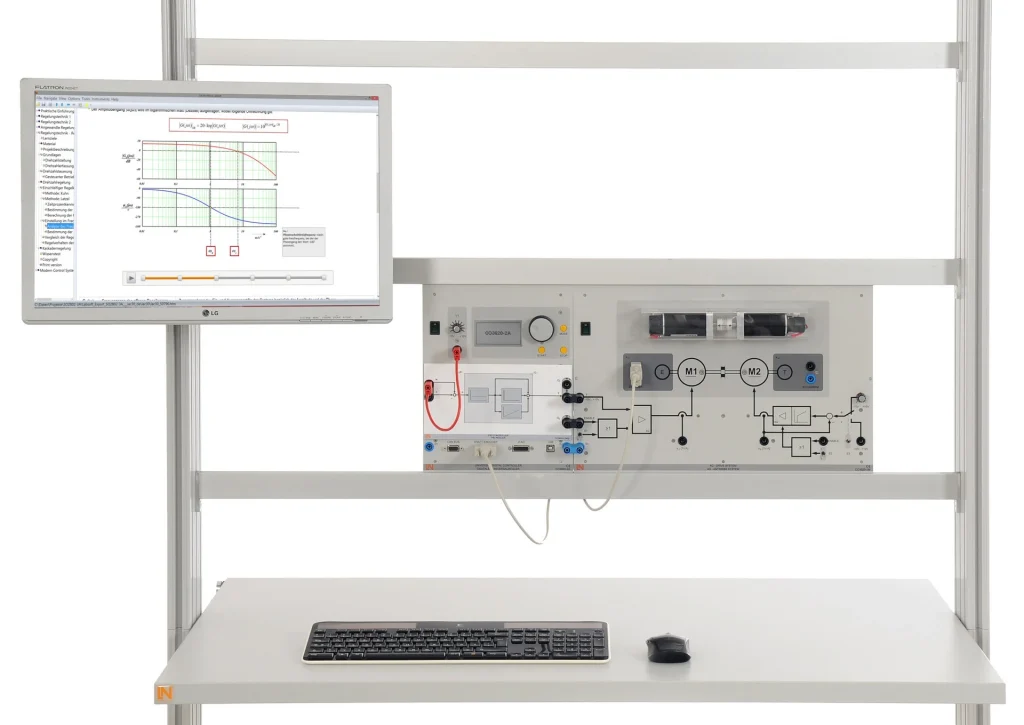
SybaPro Experimentierwagen, 3-etagig, 6 Steckdosen, 1250x1970x800mm
Robuster Experimentierwagen mit großem Platzangebot, hoher Stabilität und Belastbarkeit. Einfache Handhabung und hohe Vielseitigkeit durch Kompatibilität mit dem SybaPro System.
Arbeitsplatte und Ablageboden:
- Hochverdichtete Feinspanarbeitsplatte 30 mm, mit Lötkolben Hitzebeständiger Oberfläche nach DIN EN 438-1, Güteklasse E1
- Arbeitsplatte beidseitig HPL-laminiert 0,8mm, lichtgrau (RAL 7035), umlaufende Schutzkante aus 3 mm Kunststoff (RAL 7047), PVC-frei
- Tiefe Arbeitsplatte 800mm für komfortables Lernen und Verhinderung von Geräteüberstand
- Eingebauter Ablageboden für Zusatzgeräte
Stabiler Aufbau und optimale Laufeigenschaften:
- Maximale Stabilität durch Unterteil mit 4 Alu-Sprengpressprofilen mit Epoxidharzbeschichtung (80 µm), RAL 7047
- 8 Nuten zu je 10 mm (Industrienorm: Nut 10) für verschiedene Befestigungen
- Gewinkelte Stahl-Plattenzarge mit integriertem Kabelkanal, anthrazit (RAL 7016)
- Gewindeadapter zur Unterschrankmontage L+R
- 4 Rollen Ø100 mm, 2 gebremst, auf stabilem Stahlrahmen montiert, Stahlwinkel 5 mm
- Nach innen versetzten Rollen für reibungsloses Aneinanderreihen von mehrere Laborwagen
- Tiefgesetzter Schwerpunkt für optimale Stand und Kippsicherheit und verbesserte Laufeigenschaft
Integrierter 3-etagiger Experimentierrahmen:
- 3-Etagiger Rahmen für Experimentiergeräte (DIN A4 Platten)
- Stabile Aluquerprofile 5cm hoch, Geräteaufnahme mit Bürstenleisten gegen Vibrationen
- Freiraum unterhalb des Rahmens für Energie-Versorgungskanäle oder Stand-alone-Geräte
Zubehör inbegriffen:
- PC Fixierungswinkel mit Gummi Stopper, Halter für 48x 4mm Sicherheitsmessleitungen
- Inkl. 6-fach Steckdosenleiste mit Schalter, variabel montierbar, 2m Zuleitung
Abmessungen:
- Arbeitstischplatte 1240 x 30 x 800 mm (BxHxT)
- Tischplattenhöhe 760 mm
- Ablageboden 1155×30×445 mm (BxHxT)
- Gesamtmaß ohne Zubehör 1250 x 1970 x 800 mm (BxHxT)
Der Experimentier-/Laborwagen wird vormontiert geliefert.
|
| ST8010-4T | 1 | Flachbildschirmhalter m. Faltarm, bis 15kg zur Aluprofilbefestigung, VESA 75/100 |
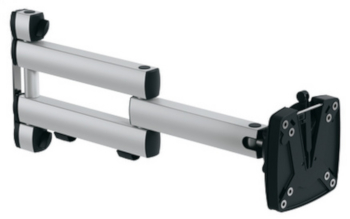
Flachbildschirmhalter m. Faltarm, bis 15kg zur Aluprofilbefestigung, VESA 75/100
Flachbildschirmhalter m. Faltarm, bis 15kg zur Aluprofilbefestigung, VESA 75/100
- Faltarm mit 2-teiligem Gelenk
- Einfache Fixierung am Aluprofil
- Abnehmbare Halterung am Monitor mit VESA 75/100
- Belastbar bis 15kg
- Kabelführungsset enthalten mit Kabelbinder, Alu-Abdeckprofile
|
| ST7200-5L | 1 | Schutzhülle für Experimentierwagen, 3-etagig |
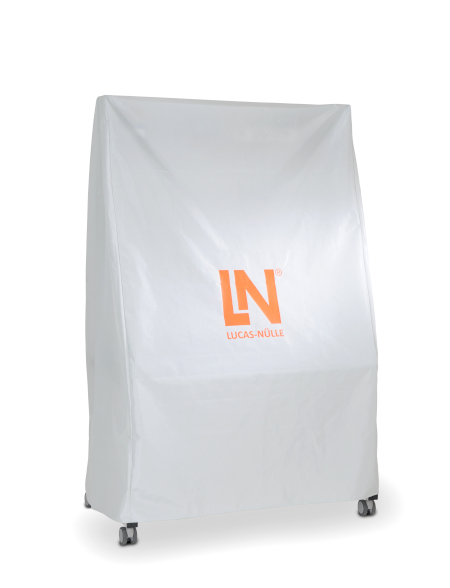
Schutzhülle für Experimentierwagen, 3-etagig
Schutzhülle für 3-etagige mobile Experimentierstände (ST7200-7A und ST7200-7D).
Diese Schutzhülle schützt alle mobilen, 3-etagige SybaPro Experimentierwagen einschließlich ihrer integrierten Geräte und Systeme zuverlässig vor äußeren Einflüssen.
- Schutz der Geräte vor Staub, Feuchtigkeit
- Wasserdicht, wasserabweisend, winddicht, lichtecht und hochreißfest
- Aus hochstabilen Polymergewebe (130g /m²), imprägniert und abwaschbar
- frei von PFAS-Belastungen
|
| ST8010-4G | 1 | Tastaturadapter als Erweiterung für Flachbildschirmhalter |
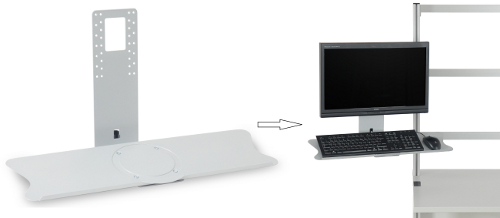
Tastaturadapter als Erweiterung für Flachbildschirmhalter
Tastaturadapter zur Verwendung in Kombination mit Flachbildschirmhaltern
Montage zwischen Monitor und Aufnahme des Flachbildschirmhalters
Variable 3-stufige Höhenanpassung durch mehrere vorgebohrte Aufnahmelöcher
Aufnahmelöcher doppelreihig zur Verwendung mit VESA 75 und VESA 100-Standard
Tastaturplatte für komfortable und ergonomische Bedienbarkeit um ca. 30° abgeschrägt
Tastaturplatte als Fallschutz vorne 11mm aufgekantet inkl. Handgriff
Variable 2-stufige Tiefenbefestigung der Tastaturplatte möglich (252/276mm)
Extra breite Tastaturplatte (640mm) erlaubt zusätzlich die Ablage einer Maus
Tastaturplattentiefe 172mm
Inkl. zweier Kabelclips zur geführten und gebündelten Kabelverlegung
Maximale Belastbarkeit 10kg
Maße 360x640x276mm (B x H x T)
Dieser Adapter sollte nur in Verbindung mit Monitorhaltern bis 15kg Tragkraft verwendet werden.
|
| ST8008-8N | 1 | Energieversorgung, für Experimentierstände mit Absicherung |
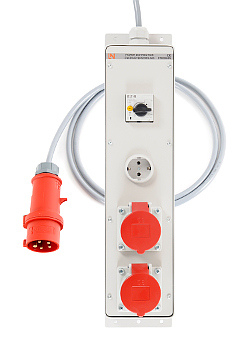
Energieversorgung, für Experimentierstände mit Absicherung
Stromverteiler 400V CEE mit Sicherungsautomaten zur Befestigung am Profil der mobilen Experimentierstände oder direkt an der Tischplatte.
- 2 CEE-Steckdosen (400 V, 16 A, 5-polig) mit Sicherheitsklappdeckel
- 1 Schutzkontaktsteckdose (230 V)
- Absicherung: 1 x 3-polig LS B 16 A
- Netzanschluss: 3x 230/400 V, 50/60 Hz über CEE-Stecker mit 4 m Kabel
- Abmessungen: 510 x 120 x 110 mm (HxBxT)
- Gewicht: 5 kg
|
| ST8010-4J | 1 | Steckdosenleiste, 6-fach, mit Netzschalter beleuchtet |
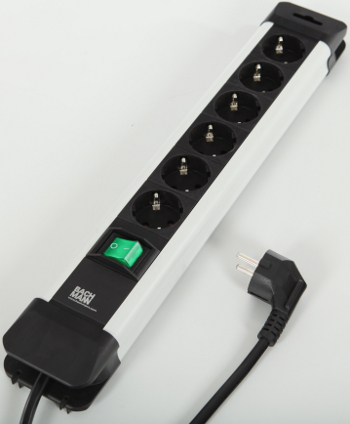
Steckdosenleiste, 6-fach, mit Netzschalter beleuchtet
6-fach Steckdosenleiste mit Schalter, 2-polig beleuchtet
- 6 Schutzkontaktsteckdosen DIN49440, 250 V~,16 A
- 35-Grad Anordnung der Steckdosen für abgewinkelte Stecker
- Zuleitung 1,75m mit Schutzkontaktstecker
- Abmessungen: 71x431x54mm (B x H x T)
- Material: Außenseiten aus Aluminium, Steckdosen + Befestigungsaufnahmen aus Kunststoff, schwarz
|
| ST8000-6A | 1 | Display zu den Ausstattungen der Reglungstechnik |
Display zu den Ausstattungen der Reglungstechnik
- Beschriftungsdisplay mit fotorealistischem Farbdruck.
- Zur Befestigung an Aluminiumprofilen mobiler Experimentierstände mit einer Breite von 1250 mm.
- Komplett mit Befestigungsmaterial.
- Abmessungen: 1210 x 500 x 6mm (BxHxT)
|