| CO3620-1M | 1 | 4Q Antriebs System |
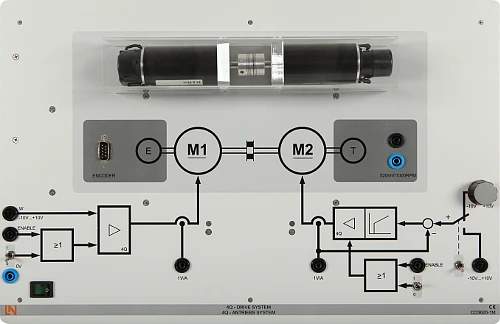
4Q Antriebs System
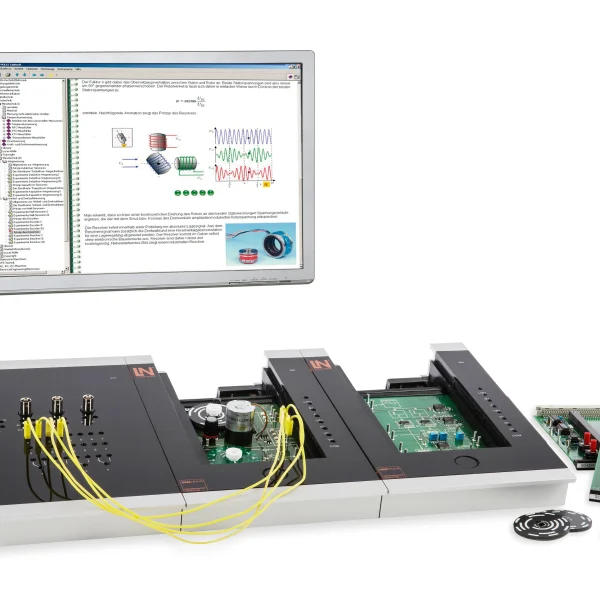
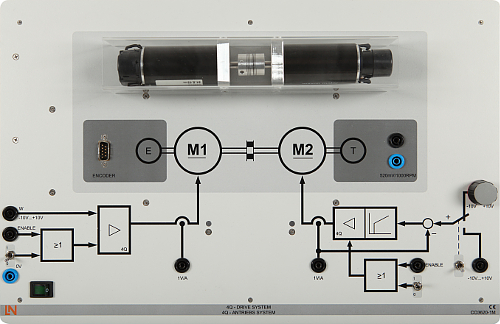
Geregelte Antriebe mit hohen Anforderungen an die Dynamik werden oft in Automatisierungslösungen wie z.B. Werkzeugmaschinen oder Robotersystemen eingesetzt. Das Trainingssystem ermöglicht in anschaulicher Weise die Untersuchung verschiedenster Regelungskonzepte.
- Gekoppeltes Antriebssystem mit zwei 90W Gleichstrommotoren
- Betrieb in allen 4 Quadranten
- Tachogenerator und Inkrementalgeber als Rückführsysteme für die Positions- und Drehzahlregelung
- Skala für die Rotorpositionsanzeige
- 2 hochdynamische 4-Quadrantensteller mit bis zu 6 A Ausgangsstrom
- Eingebaute Stromsensoren zur einfachen Strommessung und -regelung
- Integrierte Stromregelung an einem Motor ermöglicht definierte Lastsprünge
- Visualisierung der verschiedenen Belastungszustände
- Potentiometer zum Einstellen der Belastungszustände
- Integriertes Weitbereichsnetzteil zur Spannungsversorgung
- Abmessungen: 456 x 297 x 110 mm (BxHxT)
- Gewicht: 3,5 kg
|
| CO3636-3D | 1 | USB-Adapter mit MATLAB-Toolbox für Leistungselektronik und Regelungstechnik |
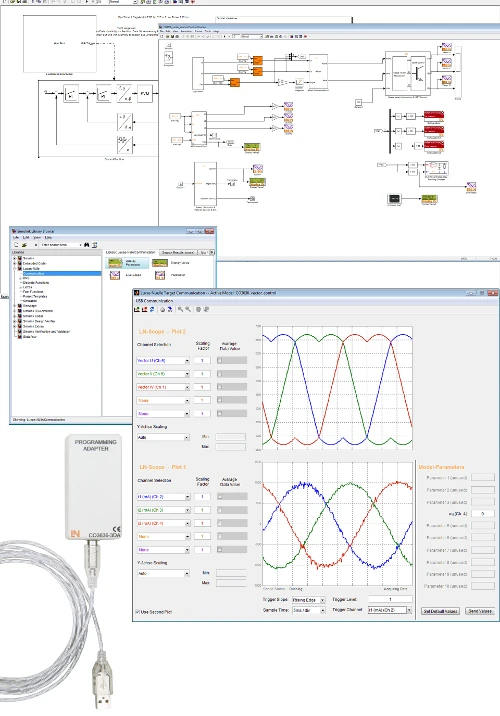
USB-Adapter mit MATLAB-Toolbox für Leistungselektronik und Regelungstechnik
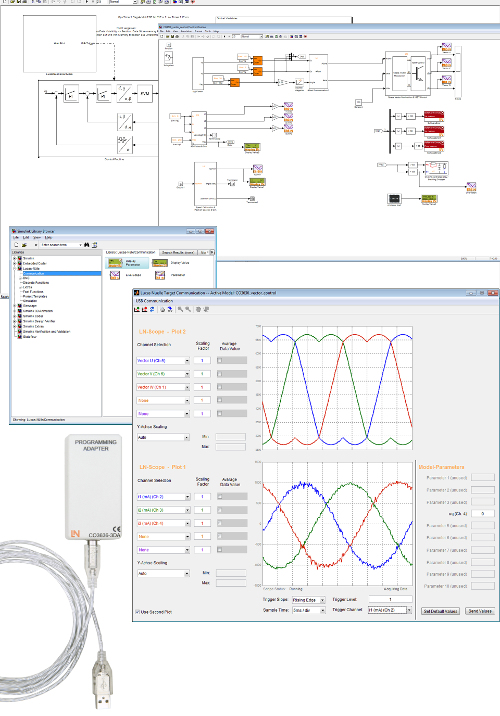
MATLAB ermöglicht das Rapid Prototyping von Embedded Steuerungs- und Regelungssystemen. Systementwürfe lassen sich zuerst auf dem PC untersuchen. Im nächsten Schritt lassen sich diese auf reale Hardware übertragen und testen.Die MATLAB-Schnittstelle ermöglicht MATLAB Projekte auf das Leistungselektroniksystem oder den Digitalen Universalregler zu übertragen und auszutesten. Treiber und Toolboxen ermöglichen die Erstellung eigener Applikationen. Besonderheiten:Separate Hardwareschnittstelle zum Übertragen der in MATLAB erstellten ApplikationenMATLAB unterstützte USB Schnittstelle für den Austausch von Parametern und MessdatenBeliebige Größen lassen sich in MATLAB aufzeichnen und aufbereitenAngepasste MATLAB Bibliothek erleichtert den Zugriff auf die LeistungselektronikhardwareSoftware in the loop UnterstützungProzessor in the loop UnterstützungHardware in the loop Unterstützung Notwendige Systemvoraussetzungen:MATLAB Version R2022aSimulink Version 10.5Embedded Coder Version 7.8C2000 Microcontroller BlocksetMATLAB Coder Version 5.4Simulink Coder Version 9.7Code Composer Studio v5 Lieferumfang:Programmieradapter mit USB-Schnittstelle, galvanisch getrenntMATLAB-Toolbox für Leistungselektronik und AntriebsregelungTreiberDokumentation (D, EN)
|
| SO2802-3A | 1 | Interactive Lab Assistant: Regelung eines 4Q-Antriebssystems |
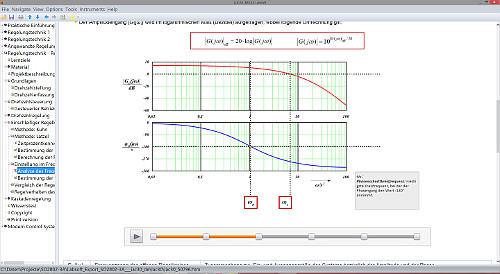
Interactive Lab Assistant: Regelung eines 4Q-Antriebssystems
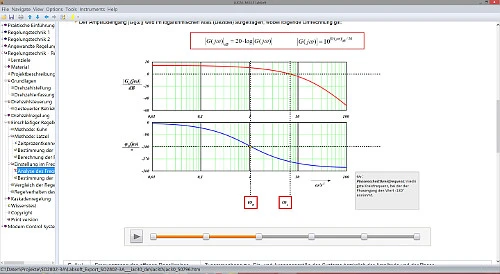
Die Versuchsanleitung bildet ein Interactive Lab Assistant Kurs. Dieser Multimediakurs führt Schritt für Schritt in die Thematik "Regelung eines 4Q-Antriebssystems". Physikalische Grundlagen werden durch leicht verständliche Animationen vermittelt. Der Interactive Lab Assistent bildet zusammen mit den virtuellen Instrumenten eine komfortable Experimentierumgebung.
Besonderheiten:
- Interaktive Versuchsaufbauten
- Messwerte und Grafiken können per Drag und Drop in der Versuchsanleitung gespeichert werden
- Virtuelle Instrumente lassen sich direkt aus der Versuchsanleitung starten
- Fragen mit Feedback und Auswertelogik zur Wissensstandkontrolle
- Druckdokument zum komfortablen Ausdruck der Versuchsanleitung mit Lösungen
- Labsoft-Browser, Kurssoftware und virtuelle Instrumente
- Kursdauer: ca. 10 h
Lerninhalte:
- Unterscheidung zwischen Drehzahlsteuerung und -regelung
- Aufbau und Optimierung einer Antriebsregelung in 4 Quadranten
- Identifikation der Regelstrecke
- Praxisnahe Ermittlung geeigneter Regelparameter im Zeit- und Frequenzbereich (Kuhn, Latzel, Ziegler-Nichols, Bode-Diagramm)
- Einflüsse der Regler-Anteile auf das Regelergebnis
- Aufbau und Optimierung einer Kaskadenregelung für Strom- und Drehzahlreglung
|
| SO2802-3B | 1 | Interactive Lab Assistant: Regelung eines 4Q-Antriebssystems mit MATLAB-Simulink |
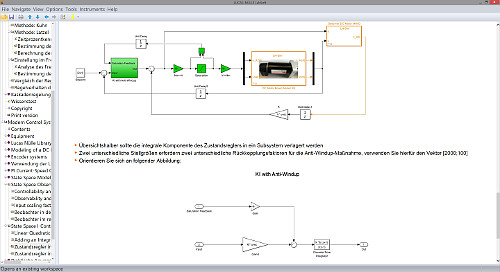
Interactive Lab Assistant: Regelung eines 4Q-Antriebssystems mit MATLAB-Simulink
Die Versuchsanleitung bildet ein Interactive Lab Assistent Kurs. Dieser Multimediakurs führt Schritt für Schritt in die Thematik "Regelung eines 4Q-Antriebssystems mit MATLAB-Simulink". Physikalische Grundlagen werden durch leicht verständliche Animationen vermittelt. Der Interactive Lab Assistent bildet zusammen mit den virtuellen Instrumenten eine komfortable Experimentierumgebung.
Besonderheiten:
- Interaktive Versuchsaufbauten
- Messwerte und Grafiken können per Drag und Drop in der Versuchsanleitung gespeichert werden
- Virtuelle Instrumente lassen sich direkt aus der Versuchsanleitung starten
- Fragen mit Feedback und Auswertelogik zur Wissensstandkontrolle
- Druckdokument zum komfortablen Ausdruck der Versuchsanleitung mit Lösungen
- Labsoft-Browser, Kurssoftware und virtuelle Instrumente
- Kursdauer: ca. 10 h
Lerninhalte:
- Erstellung eines HIL-Systems unter Echtzeitbedingungen
- Modellbildung und Entwurf einer kaskadierten Regelung
- Erstellung und Optimierung von Strom- und Drehzahlregelern
- Aufbau und Optimierung der Regelung im Zustandsraum
- Erweiterung der Regelung zu einem Mehrgrößensystem
|
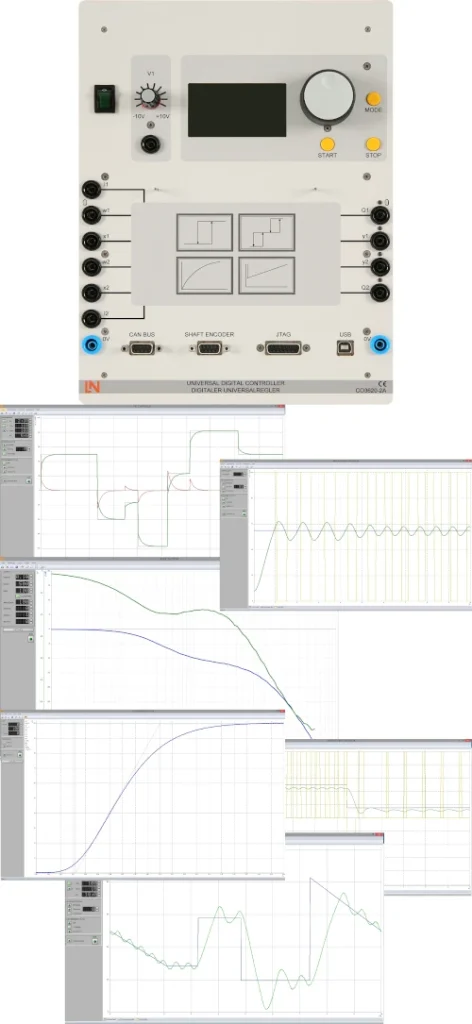
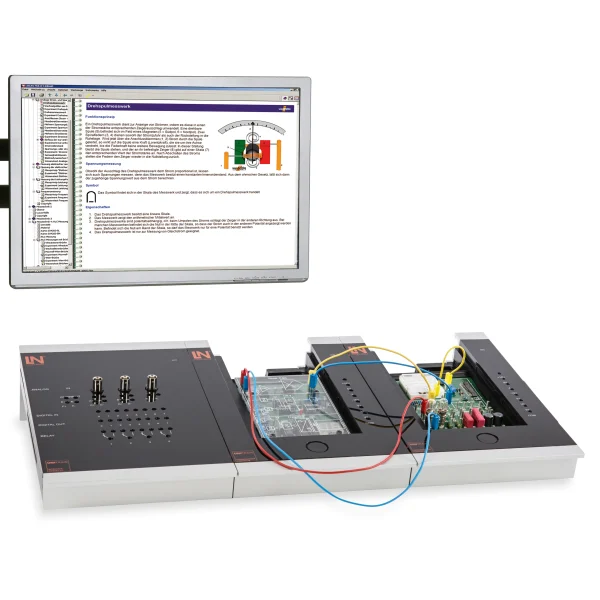
| CO3620-2A | 1 | Universeller digitaler Regler (DSP) |
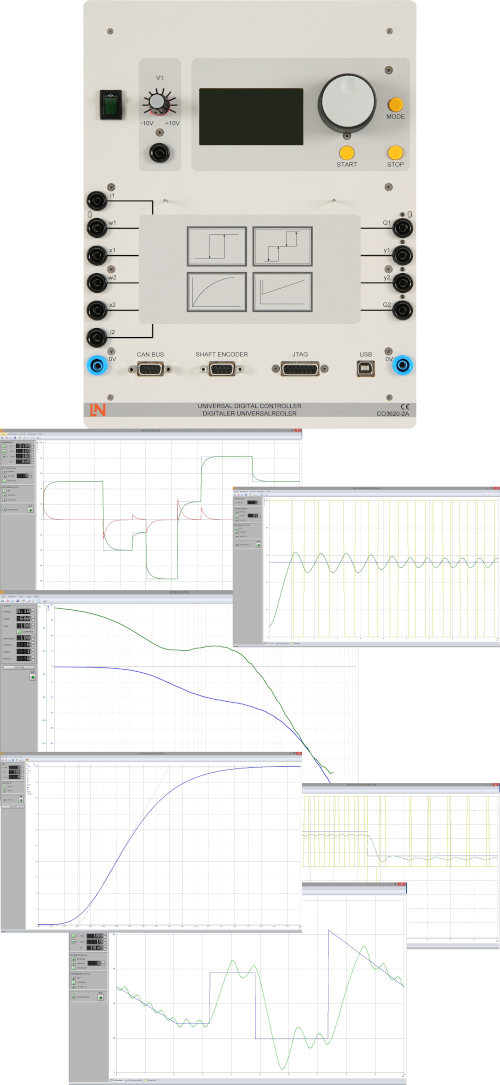
Universeller digitaler Regler (DSP)
Robustes und kompaktes Schulungssystem eines DSP-gesteuerten digitalen Reglers. Durch eine übersichtliche Menüführung kann der Regler sehr einfach bedient werden. Über die USB-Schnittstelle ist eine PC-Anbindung möglich. Das System kann über eine MATLAB-Schnittstelle erweitert werden. So lassen sich eigene Applikationen erstellen und mit realen Hardwarekomponenten testen.
- Reglertopologie: Zweipunkt, Dreipunkt, P, I, D, PID, PII
- Zwei unabhängige Regler, einzeln oder kaskadiert einsetzbar
- Grafikfähiges, hintergrundbeleuchtetes Display
- Drei Softkeys und ein Funktionsrad zur Bedienung, Parametrierung und Inbetriebnahme
- PC-Anbindung über USB-Schnittstelle
- PC-Software zur Parametrierung und Visualisierung der Reglersignale mit folgenden virtuellen Instrumenten:
- Zweipunkt-Regler
- Dreipunkt-Regler
- PID-Regler
- Kaskaden-Regler
- Sprungantwort-Plotter
- Bode-Plotter
- Strecken-Analysator
- Schnittstelle zur Anbindung an MATLAB (JTAG)
- 4 analoge Eingänge mit +/-10 V Messbereich
- 2 analoge Ausgänge bis maximal +/-10 V
- 2 digitale Eingänge und 2 digitale Ausgänge
- Alle Ein- und Ausgänge über 4 mm Sicherheitsbuchsen
- Eingang für Inkrementalgeber
- CAN Bus Schnittstelle zur Erweiterung des Reglers
- Potentiometer zum Einstellen der Referenzspannung
- integriertes Weitbereichsnetzteil zur Spannungsversorgung
- Abmessungen: 297 x 228 x 110 mm (BxHxT)
- Gewicht: 1 kg
|
| SO5148-1V | 1 | Sicherheitsmessleitungssatz 4mm (20 Stück) |
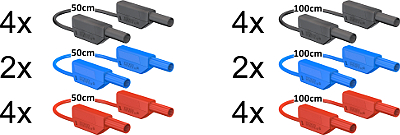
Sicherheitsmessleitungssatz 4mm (20 Stück)
Satz Sicherheitsmessleitungen mit stapelbaren 4 mm Lamellen- Steckern und hochflexibler, doppelt isolierter Leitung, bestehend aus:
- 4 x 50 cm lang, schwarz
- 2 x 50 cm lang, blau
- 4 x 50 cm lang, rot
- 4 x 100 cm lang, schwarz
- 2 x 100 cm lang, blau
- 4 x 100 cm lang, rot
- Leitungsquerschnitt 2,5 mm2
- Bemessungsdaten: 600 V CAT II, 32 A
|
| SO5126-3R | 10 | Sicherheitsverbindungsstecker schwarz 4mm mit Anzapfung, 1000V/32A CAT II |
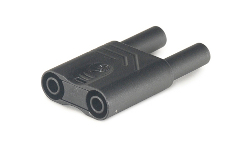
Sicherheitsverbindungsstecker schwarz 4mm mit Anzapfung, 1000V/32A CAT II
Sicherheitsverbindungsstecker 4mm, schwarz mit Anzapfung
Technische Daten:
- beidseitig berührungsgeschützt
- Sicherheitsstecker + Sicherheitsbuchsen im 19mm-Abstand
- mit rückseitiger Anzapfung/Weitersteckmöglichkeit, 2 axiale Messbuchsen Ø 4mm
- Kontaktteile vernickelt
- Isolierteile PA 6.6 (Polyamid)
- Anschluss: Steckbuchse/Sicherheitsmessbuchse (2x)
- Durchgangswiderstand: 6 mΩ/3 mΩ
- Bemessungsspannung: 1000 V CAT II
- Bemessungsstrom: 32 A
- Farbe: schwarz
|
| SO5126-3V | 2 | Sicherheitsverbindungsstecker blau 4mm mit Anzapfung, 1000V/32A CAT II |
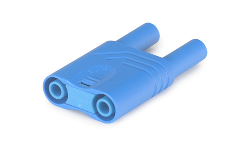
Sicherheitsverbindungsstecker blau 4mm mit Anzapfung, 1000V/32A CAT II
Sicherheitsverbindungsstecker 4 mm, blau mit Anzapfung
Technische Daten:
- beidseitig berührungsgeschützt
- Sicherheitsstecker + Sicherheitsbuchsen im 19 mm-Abstand
- mit Rückseitiger Anzapfung/Weitersteckmöglichkeit, 2 axiale Messbuchsen Ø 4 mm
- Kontaktteile vernickelt
- Isolierteile PA 6.6 (Polyamid)
- Anschluss: Steckbuchse/Sicherheitsmessbuchse (2x)
- Durchgangswiderstand: 6 mΩ / 3 mΩ
- Bemessungsspannung: 1000 V CAT II
- Bemessungsstrom: 32 A
- Temperatureinsatzbereich: -25°C bis +80°C / -15°C bis +70°C
- Farbe: blau
|
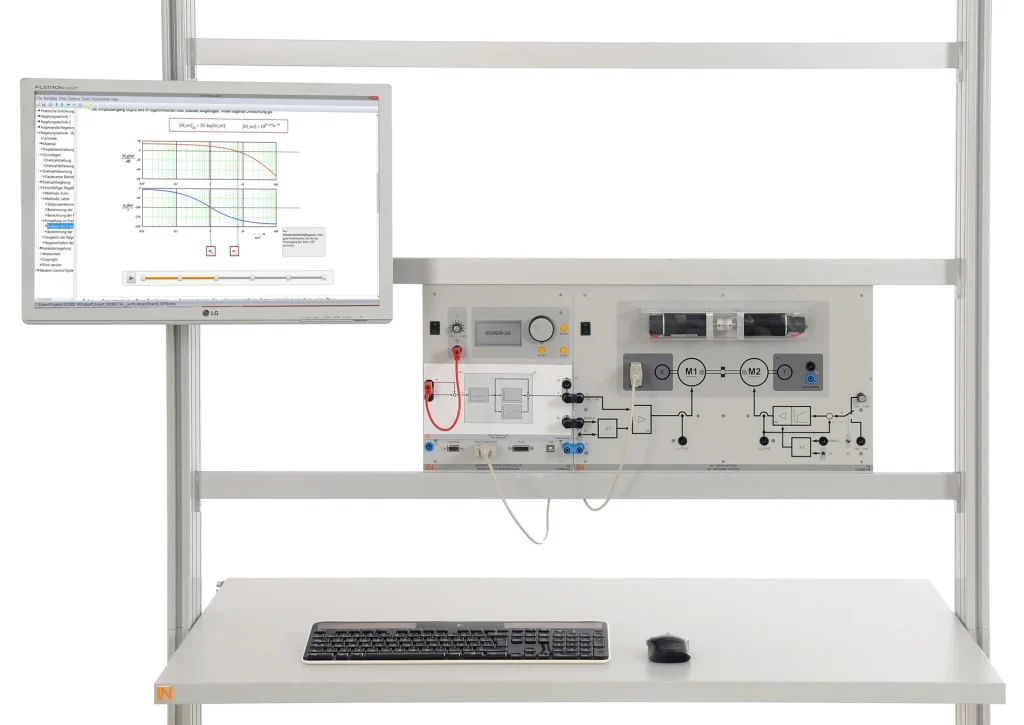
| ST7200-7A | 1 | SybaPro Experimentierwagen, 3-etagig, 6 Steckdosen, 1250x1970x800mm |
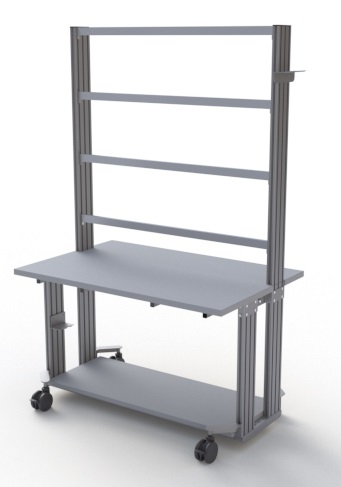
SybaPro Experimentierwagen, 3-etagig, 6 Steckdosen, 1250x1970x800mm
Robuster Experimentierwagen mit großem Platzangebot, hoher Stabilität und Belastbarkeit. Einfache Handhabung und hohe Vielseitigkeit durch Kompatibilität mit dem SybaPro System.
Arbeitsplatte und Ablageboden:
- Hochverdichtete Feinspanarbeitsplatte 30 mm, mit Lötkolben Hitzebeständiger Oberfläche nach DIN EN 438-1, Güteklasse E1
- Arbeitsplatte beidseitig HPL-laminiert 0,8mm, lichtgrau (RAL 7035), umlaufende Schutzkante aus 3 mm Kunststoff (RAL 7047), PVC-frei
- Tiefe Arbeitsplatte 800mm für komfortables Lernen und Verhinderung von Geräteüberstand
- Eingebauter Ablageboden für Zusatzgeräte
Stabiler Aufbau und optimale Laufeigenschaften:
- Maximale Stabilität durch Unterteil mit 4 Alu-Sprengpressprofilen mit Epoxidharzbeschichtung (80 µm), RAL 7047
- 8 Nuten zu je 10 mm (Industrienorm: Nut 10) für verschiedene Befestigungen
- Gewinkelte Stahl-Plattenzarge mit integriertem Kabelkanal, anthrazit (RAL 7016)
- Gewindeadapter zur Unterschrankmontage L+R
- 4 Rollen Ø100 mm, 2 gebremst, auf stabilem Stahlrahmen montiert, Stahlwinkel 5 mm
- Nach innen versetzten Rollen für reibungsloses Aneinanderreihen von mehrere Laborwagen
- Tiefgesetzter Schwerpunkt für optimale Stand und Kippsicherheit und verbesserte Laufeigenschaft
Integrierter 3-etagiger Experimentierrahmen:
- 3-Etagiger Rahmen für Experimentiergeräte (DIN A4 Platten)
- Stabile Aluquerprofile 5cm hoch, Geräteaufnahme mit Bürstenleisten gegen Vibrationen
- Freiraum unterhalb des Rahmens für Energie-Versorgungskanäle oder Stand-alone-Geräte
Zubehör inbegriffen:
- PC Fixierungswinkel mit Gummi Stopper, Halter für 48x 4mm Sicherheitsmessleitungen
- Inkl. 6-fach Steckdosenleiste mit Schalter, variabel montierbar, 2m Zuleitung
Abmessungen:
- Arbeitstischplatte 1240 x 30 x 800 mm (BxHxT)
- Tischplattenhöhe 760 mm
- Ablageboden 1155×30×445 mm (BxHxT)
- Gesamtmaß ohne Zubehör 1250 x 1970 x 800 mm (BxHxT)
Der Experimentier-/Laborwagen wird vormontiert geliefert.
|
| ST8010-4T | 1 | Flachbildschirmhalter m. Faltarm, bis 15kg zur Aluprofilbefestigung, VESA 75/100 |
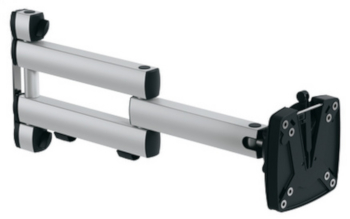
Flachbildschirmhalter m. Faltarm, bis 15kg zur Aluprofilbefestigung, VESA 75/100
Flachbildschirmhalter m. Faltarm, bis 15kg zur Aluprofilbefestigung, VESA 75/100
- Faltarm mit 2-teiligem Gelenk
- Einfache Fixierung am Aluprofil
- Abnehmbare Halterung am Monitor mit VESA 75/100
- Belastbar bis 15kg
- Kabelführungsset enthalten mit Kabelbinder, Alu-Abdeckprofile
|
| ST7200-5L | 1 | Schutzhülle für Experimentierwagen, 3-etagig |
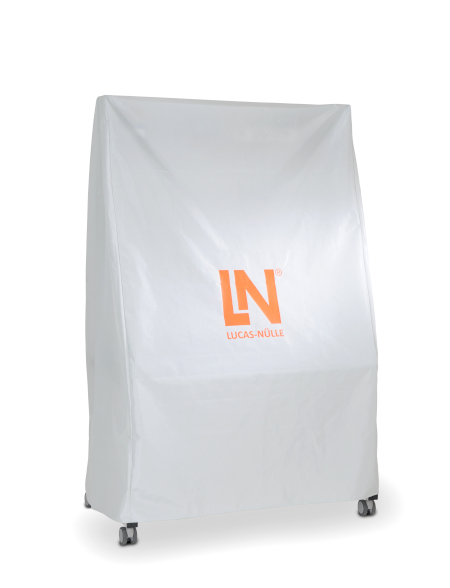
Schutzhülle für Experimentierwagen, 3-etagig
Schutzhülle für 3-etagige mobile Experimentierstände (ST7200-7A und ST7200-7D).
Diese Schutzhülle schützt alle mobilen, 3-etagige SybaPro Experimentierwagen einschließlich ihrer integrierten Geräte und Systeme zuverlässig vor äußeren Einflüssen.
- Schutz der Geräte vor Staub, Feuchtigkeit
- Wasserdicht, wasserabweisend, winddicht, lichtecht und hochreißfest
- Aus hochstabilen Polymergewebe (130g /m²), imprägniert und abwaschbar
- frei von PFAS-Belastungen
|
| ST8010-4G | 1 | Tastaturadapter als Erweiterung für Flachbildschirmhalter |
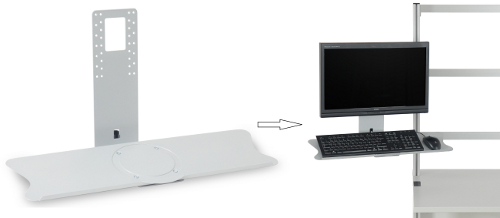
Tastaturadapter als Erweiterung für Flachbildschirmhalter
Tastaturadapter zur Verwendung in Kombination mit Flachbildschirmhaltern
Montage zwischen Monitor und Aufnahme des Flachbildschirmhalters
Variable 3-stufige Höhenanpassung durch mehrere vorgebohrte Aufnahmelöcher
Aufnahmelöcher doppelreihig zur Verwendung mit VESA 75 und VESA 100-Standard
Tastaturplatte für komfortable und ergonomische Bedienbarkeit um ca. 30° abgeschrägt
Tastaturplatte als Fallschutz vorne 11mm aufgekantet inkl. Handgriff
Variable 2-stufige Tiefenbefestigung der Tastaturplatte möglich (252/276mm)
Extra breite Tastaturplatte (640mm) erlaubt zusätzlich die Ablage einer Maus
Tastaturplattentiefe 172mm
Inkl. zweier Kabelclips zur geführten und gebündelten Kabelverlegung
Maximale Belastbarkeit 10kg
Maße 360x640x276mm (B x H x T)
Dieser Adapter sollte nur in Verbindung mit Monitorhaltern bis 15kg Tragkraft verwendet werden.
|
| ST8008-8N | 1 | Energieversorgung, für Experimentierstände mit Absicherung |
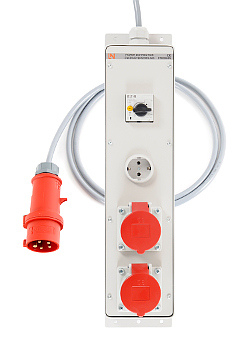
Energieversorgung, für Experimentierstände mit Absicherung
Stromverteiler 400V CEE mit Sicherungsautomaten zur Befestigung am Profil der mobilen Experimentierstände oder direkt an der Tischplatte.
- 2 CEE-Steckdosen (400 V, 16 A, 5-polig) mit Sicherheitsklappdeckel
- 1 Schutzkontaktsteckdose (230 V)
- Absicherung: 1 x 3-polig LS B 16 A
- Netzanschluss: 3x 230/400 V, 50/60 Hz über CEE-Stecker mit 4 m Kabel
- Abmessungen: 510 x 120 x 110 mm (HxBxT)
- Gewicht: 5 kg
|
| ST8010-4J | 1 | Steckdosenleiste, 6-fach, mit Netzschalter beleuchtet |
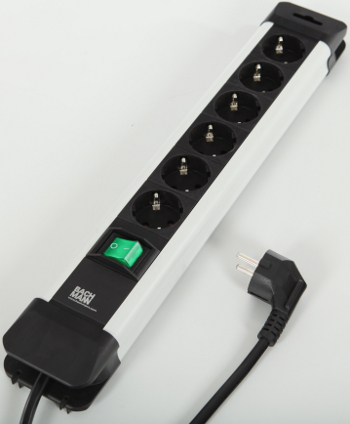
Steckdosenleiste, 6-fach, mit Netzschalter beleuchtet
6-fach Steckdosenleiste mit Schalter, 2-polig beleuchtet
- 6 Schutzkontaktsteckdosen DIN49440, 250 V~,16 A
- 35-Grad Anordnung der Steckdosen für abgewinkelte Stecker
- Zuleitung 1,75m mit Schutzkontaktstecker
- Abmessungen: 71x431x54mm (B x H x T)
- Material: Außenseiten aus Aluminium, Steckdosen + Befestigungsaufnahmen aus Kunststoff, schwarz
|
| ST8000-6A | 1 | Display zu den Ausstattungen der Reglungstechnik |
Display zu den Ausstattungen der Reglungstechnik
- Beschriftungsdisplay mit fotorealistischem Farbdruck.
- Zur Befestigung an Aluminiumprofilen mobiler Experimentierstände mit einer Breite von 1250 mm.
- Komplett mit Befestigungsmaterial.
- Abmessungen: 1210 x 500 x 6mm (BxHxT)
|