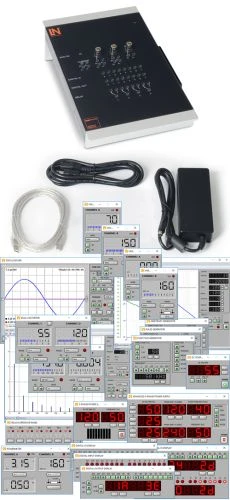
UniTrain Interface mit virtuellen Instrumenten (Basis VI)
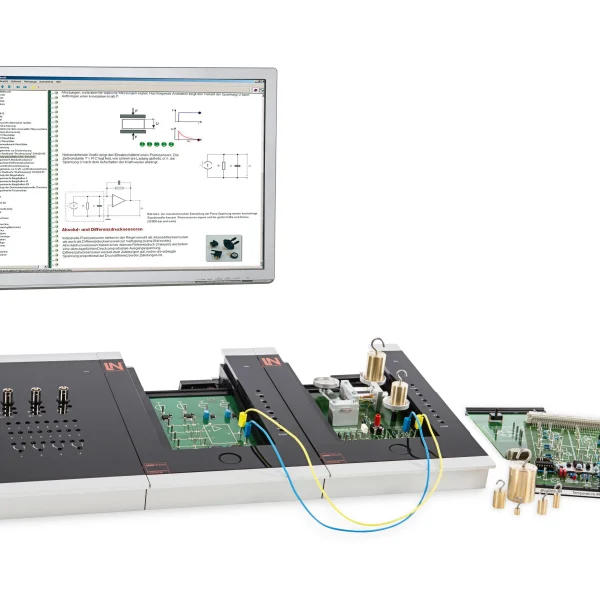
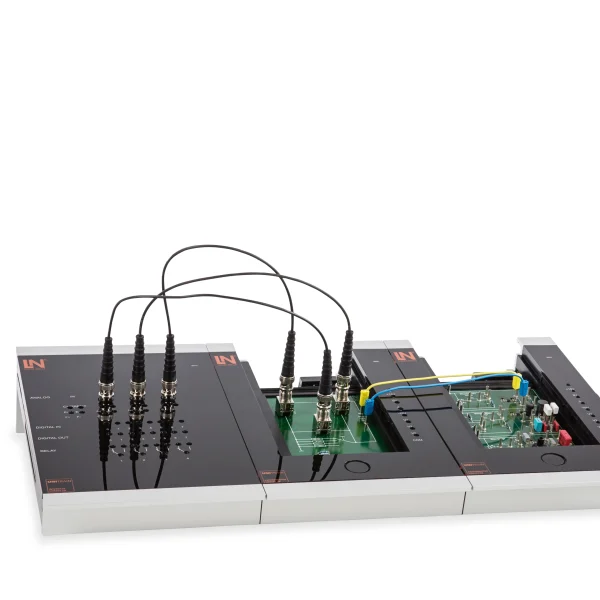
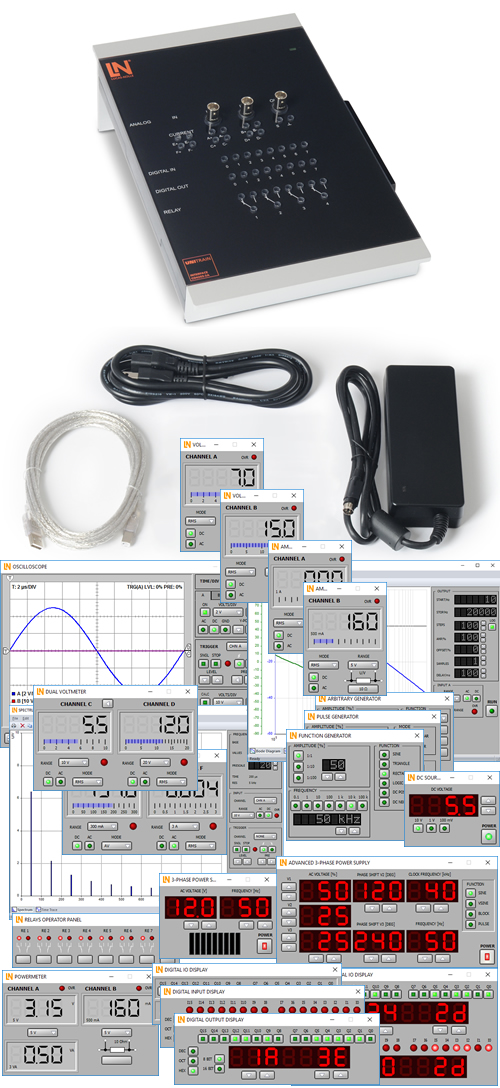
Das UniTrain-Interface ist das zentrale Gerät des UniTrain-Systems. Es stellt die zum Experimentieren benötigten Ein- und Ausgänge, Schalter, Quellen und die Messtechnik zur Verfügung. Die Steuerung des Interface erfolgt über den angeschlossenen PC.
Ausstattung Interface:
- 32-Bit-Prozessor mit Messdatenspeicher
- USB-2.0-Schnittstelle, Datenrate 12 MBit/s
- WLAN-Schnittstelle 2,4 GHz, IEEE 802.11 b/g/n
- UniTrain-Bus zum gleichzeitigen Anschluss beliebig vieler Aufnahmemodule
- Hochwertiges Designer-Gehäuse mit Aluminium-Standfüßen und oberflächengehärteter Plexiglas-Front
- Geeignet zur Aufnahme in Experimentierrahmen für DIN-A4-Lehrplatten
- Vorbereitet für den Anschluss von 2-mm-Sicherheitsmessleitungen
- Mehrfarbige LEDs zur Statusanzeige
- Abmessungen: 29,6 x 19 x 8,6 cm
- Externes Tischnetzteil mit Weitbereichseingang 100-264 V, 47-63 Hz, Ausgang 24 V / 5 A
- Gewicht (einschließl. Netzteil): 2,1 kg
Ausgänge:
- Einstellbarer analoger Ausgang, +/- 10 V, 0,2 A, DC – 5 MHz, über BNC- und 2-mm-Buchsen
- Analoger Festspannungsausgang 5 V, 1 A (Abgriff über 2-mm-Buchse auf Experimenter CO4203-2B)
- 2 analoge Festspannungsausgänge +/- 15 V, 1 A (Abgriff über 2-mm-Buchsen auf Experimenter CO4203-2B)
- 3 einstellbare analoge Ausgänge +/- 20 V, 1 A, DC-150 Hz (Abgriff über 2-mm-Buchsen auf Experimenter CO4203-2B)
- 8 Relais 24 V DC / 1 A, davon 4 Relais auf 2-mm-Buchsen
- 16 Bit digitale Signalausgänge, davon 8 Bit auf 2-mm-Buchsen, TTL / CMOS, Taktfrequenz 0 – 100 kHz, Spannungsfestigkeit +/- 15 V
Eingänge:
- 4 analoge Differenzverstärkereingänge mit 10 MHz Bandbreite, Spannungsfest bis 100 V, Abtastrate 100 MSample, 9 Messbereiche, Speichertiefe 4 x 8k x 10 bit, Anschlüsse: BNC- (2 Eingänge) und 2-mm-Buchsen (4 Eingänge)
- 2 analoge Eingänge zur Strommessung, Überstromfest bis 5 A, Abtastrate 250kSample, 2 Messbereiche, Auflösung 12 bit, Anschluss über 2-mm-Buchsen
- 16 Bit digitale Signaleingänge, davon 8 Bit auf 2-mm-Buchsen, Speichertiefe 16 Bit x 2k, TTL / CMOS, Abtastrate 0 – 100 kHz, Spannungsfestigkeit +/- 15 V
Virtuelle Instrumente (Messgeräte und Quellen):
- 2 x VI Voltmeter, 2 x VI Amperemeter: AC, DC, 9 Bereiche 100m V bis 50 V, TrueRMS, AV
- 1 x VI Leistungsmesser, 9 Bereiche 100 mV bis 50 V
- 1 x VI 2-Kanal-Amperemeter: AC, DC, 2 Bereiche 300 mA und 3 A, TrueRMS, AV
- 1 x VI 2-Kanal-Voltmeter: AC, DC, 9 Bereiche 100 mV bis 50 V, TrueRMS, AV
- 1 x VI 2-/4-Kanal-Oszilloskop: Bandbreite 10 MHz, 25 Zeitbereiche 100 ns/div bis 10 s/div, 9 Spannungsbereiche 20 mV/div bis 10 V/div, Trigger und Pretrigger, XY- und Xt Modus, Cursor-Funktion, Additions- und Multiplikations-Funktion für 2 Kanäle
- 1 x VI Spektrumanalysator: 9 Spannungsbereiche 100 mV bis 50 V, Eingangsfrequenzbereich 3 Hz bis 1 MHz, Zeitbereichsanzeige
- 1 x VI Bode-Plotter: 9 Spannungsbereiche 100 mV bis 50 V, Frequenzbereich 1 Hz – 5 MHz, Zeitbereichsanzeige und Ortskurven-Diagramm
- 1 x VI Stellbare Gleichspannung 0 – 10 V
- 1 x VI Funktionsgenerator: 0,5 Hz – 5 MHz, 0 – 10 V, Sinus, Rechteck, Dreieck,
- 1 x VI Arbitrary Generator, 1 x VI Pulsgenerator
- 1 x VI 16 x Digital Out, 1 x VI 16 x Digital IN, 1 x VI 16 x Digital IN / OUT: Anzeige Binär, Hex, Dezimal und Oktal Zahlen Display
- 1 x VI Drehstromnetzgerät 0 – 150 Hz, 0 – 14 Veff, 2 A (benötigt CO4203-2B)
- 1 x VI Einstellbares Gleichspannungsnetzgerät 3 x (-20 V – +20 V), 2 A (benötigt CO4203-2B)
- 1 x VI Drehstromnetzgerät mit zusätzlich einstellbarer Phasenverschiebung und Taktrate (benötigt CO4203-2B)
- 1 x VI 8 x Relais, 1 x VI Multimeter: Anzeige eines Multimeters (optional; LM2330, LM2331 oder LM2322) in LabSoft
Lieferumfang:
- Interface
- Netzteil +Netzkabel
- USB-Kabel
- Basissoftware (per Download)
- Bedienungsanleitung
Systemvoraussetzungen:
- PC mit Windows 11
- USB-Schnittstelle für das Interface
|
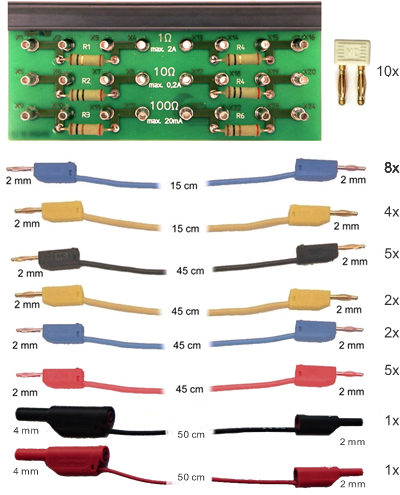
UniTrain Messzubehör, Shunts und Messleitungen
Shunts auf Leiterplatte, zur Strommessung mit den Analogeingängen des UniTrain-Systems.
- 6 Shunts: 2 x 1 Ohm, 2 x 10 Ohm 2 x 100 Ohm
- Siebdruck zur Kennzeichnung der Widerstände, der Spannungsabgriffe und der Stromeingänge
- 24 Stück 2 mm Buchsen
- Maße: 100 x 40 mm
Messleitungssatz 2 mm (28 Stück) für UniTrain
bestehend aus:
- 8 Stück Messleitung 2 mm, 15 cm, blau
- 4 Stück Messleitung 2 mm, 15 cm, gelb
- 5 Stück Messleitung 2 mm, 45 cm, schwarz
- 2 Stück Messleitung 2 mm, 45 cm, gelb
- 5 Stück Messleitung 2 mm, 45 cm, rot
- 2 Stück Messleitung 2 mm, 45 cm, blau
- 1 Stück Sicherheits-Adapter-Messleitung 4 mm auf 2 mm, 50 cm, schwarz
- 1 Stück Sicherheits-Adapter-Messleitung 4 mm auf 2 mm, 50 cm, rot
- 10 Stück Verbindungsstecker 2 mm / 5 mm, weiß
|