| LM9592 | 1 | Kollaborierender e-Serie 6-Achs 3kg-Roboterarm mit Kamera und Greifer |
Kollaborierender e-Serie 6-Achs 3kg-Roboterarm mit Kamera und Greifer
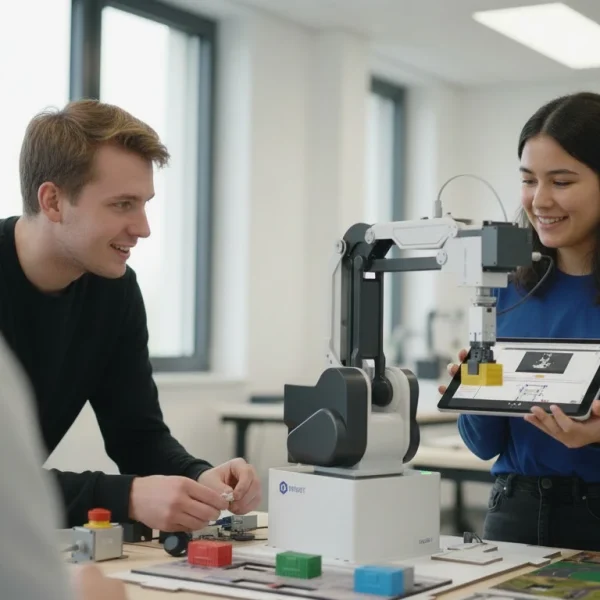
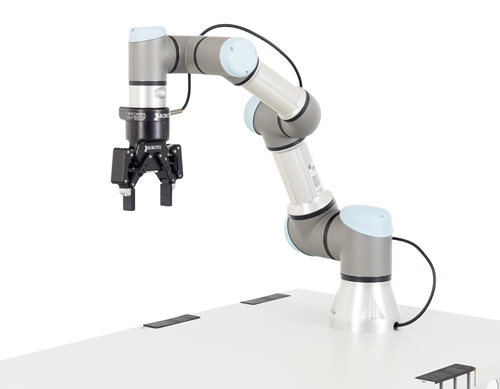
Das System besteht aus einem kollaborativen 6-Achs Roboterarm mit elektrischem Greifer und integriertem Kamerasystem. Der Roboter ist ohne lange Einarbeitungszeit schnell programmierbar, kann leicht eingerichtet werden und ist außerdem kollaborierend und sicher. Dank der intuitiven Software lernen selbst unerfahrene Bediener schnell die Grundlagen der Programmierung. Gewünschte Wegpunkte können entweder über das Teachpendant angefahren und gespeichert werden oder über die Handführfunktion. Der Roboterarm kann im Handführmodus mit der Hand direkt zur gewünschten Position bewegt werden.
Technische Daten Roboterarm:
Leistung:
- Stromverbrauch ca. 100 W
- Kollaborativer Betrieb: 17 erweiterte konfigurierbare Sicherheitsfunktionen inklusive Ellbogenüberwachung. Fernsteuerung nach ISO 10218
- Zertifikate: EN ISO 13849-1, Cat 3, PLd und EN ISO 10218-1
Spezifikationen:
- Arbeitsradius: 500 mm / 19.7 in
- Traglast: 3 kg /6.6 lbs
- Wiederholgenauigkeit: +/- 0,03 mm mit Ladung gemäß ISO 9283
Eigenschaften
- I/O Ports: 2 DI, 2 DO, 2 AI
- IP-Klassifizierung: IP54
- I/O-Stromversorgung im Werkzeug: beständig 12 V / 24 V 600 mA, 2 A über kürzere Zeiträume
- Elektrischer Greifer: Greifkraft einstellbar 20 N bis 235 N, Hub bis 85 mm
- Kamerasystem: Maximale Auflösung: 5 Mpx (2560 x 1920), maximale Bildfrequenz: 30 fps
Technische Daten Steuergerät:
- IP-Klassifizierung: IP54
- I/O-Ports: 16 DI, 16 DO, 2 AI, 2 AO, 4 separate High-Speed-Eingänge
- Kommunikation: ModbusTCP, ProfiNet, EthernetIP und USB
- 100-240 VAC, 47-440 Hz
Technische Daten Programmiergerät:
- IP-Klassifizierung: IP54
- Bildschirmauflösung: 1280 x 800 Pixel
- Kabellänge: 4,5 m / 177.17 in
|
| LM9684 | 1 | Station Prüfen |
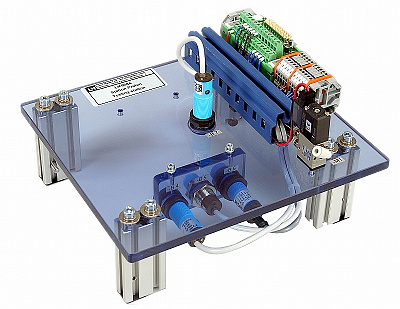
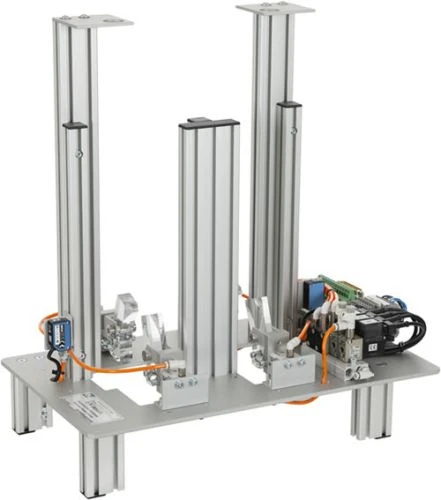
Station Prüfen
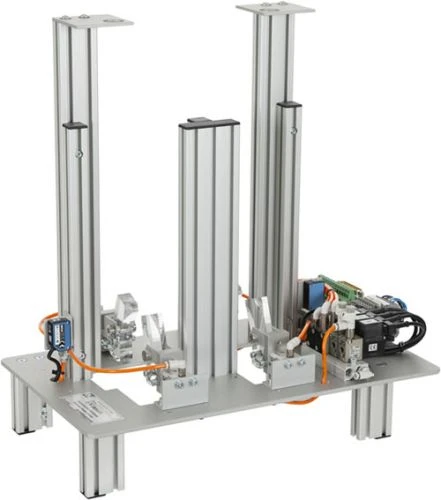
Die Station Prüfen untersucht die auf dem Transportband passierenden Werkstücke auf Material und Farbe.
4 binäre Prüfsensoren (2 x optisch, induktiv, kapazitiv)
Magnetischer Endlagensensor
Stoppzylinder, doppeltwirkend
4/2-Wege Ventil
SPS-Schnittstelle auf SUB-D 25-polig
Anforderung an die SPS: 1 x digital Out, 5 x digital In
|
| LM9515 | 1 | Cyber-physisches Transportsystem |
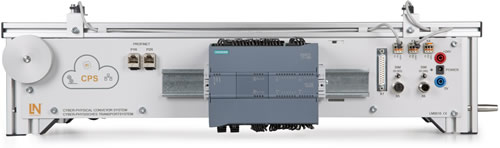
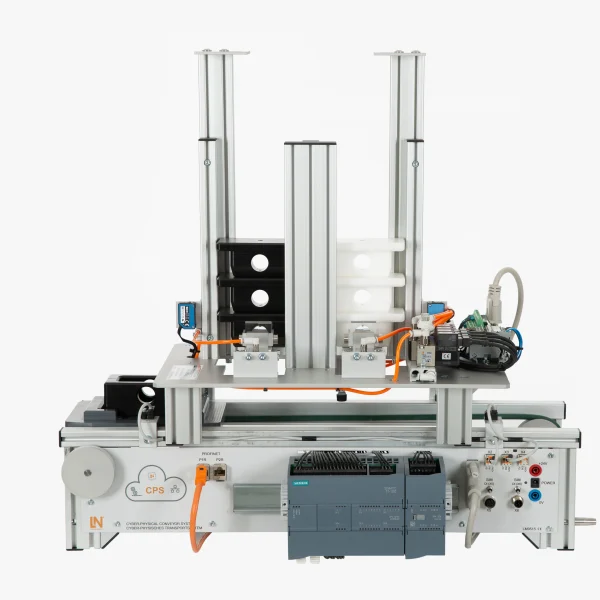
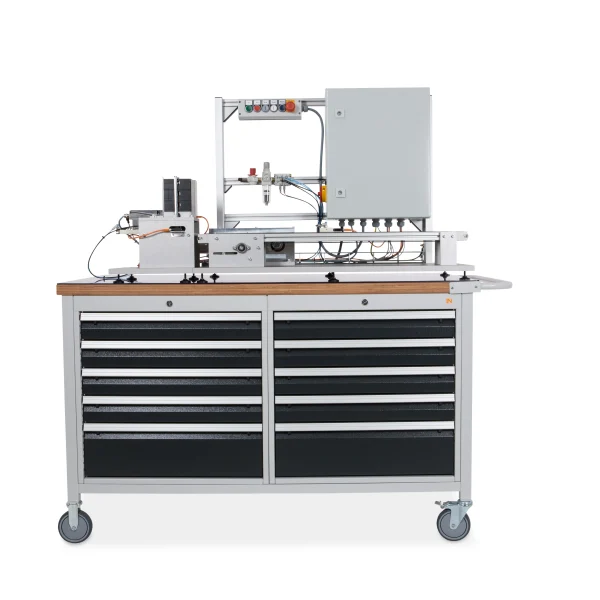
Cyber-physisches Transportsystem
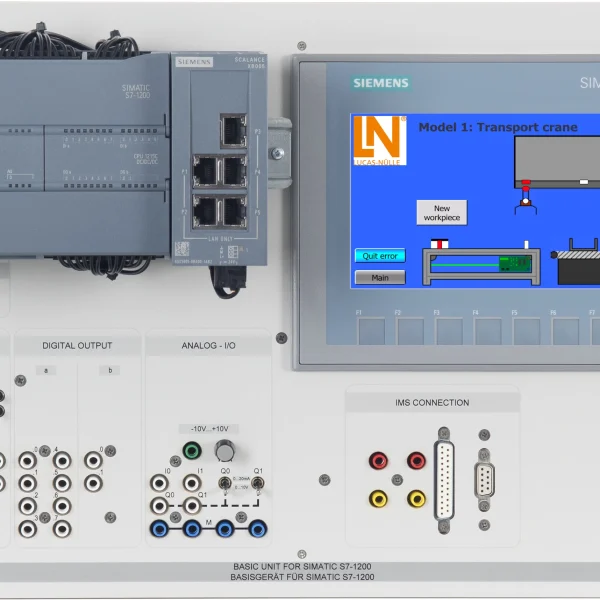
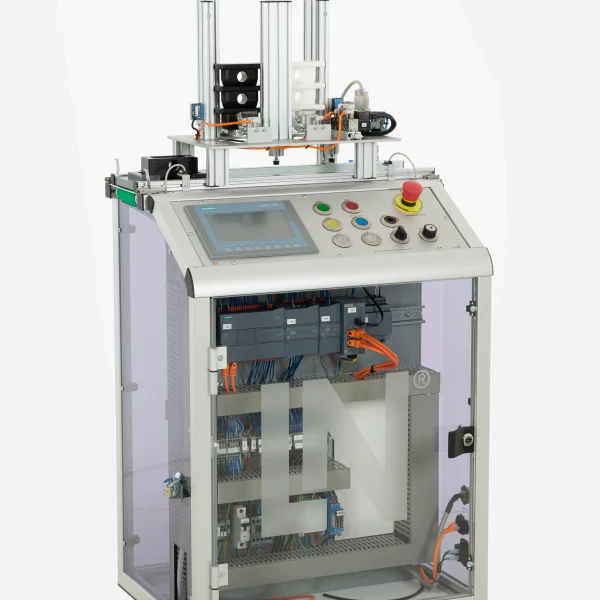
Mechatronisches Basismodul angetrieben mit einem drehzahlvariablen 24 V-Getriebemotor. Zwei Endlagensensoren am Anfang und am Ende des Transportsystems. Für grundlegende Experimente an einem Transportsystem oder zum Einbau in ein komplexes mechatronisches System zur Steuerung des Materialflusses. Eine auf der Frontseite montierte Siemens SPS ist frei programmierbar und übernimmt die Steuerung des Moduls. Das Transportband transportiert Werkstückträger mit Werkstücken, verbindet einzelne Stationen. Es kann mit anderen Transportbändern, Kurven oder Transferknoten kombiniert werden. Über den 25-poligen D-Sub Anschluss können die auf dem Förderband angebrachten Bearbeitungsstationen über die SPS gesteuert werden. Das Förderband samt Steuerung bildet eine kompakte Einheit. Ohne aufwändige Umbaumaßnahmen oder Veränderung der Verkabelung kann das System aus einer Gesamtanlage separiert und zum Einzelarbeitsplatz genommen werden. Ein Umbau oder komplizierter Auseinanderbau von Tischen entfällt somit.
Über einen integrierten Switch ist eine Vernetzung mehrerer Transportsysteme problemlos möglich. PROFINET Kabel können von einem Transportsystem zum nächsten geschleift werden. Die einzelnen Systeme müssen nicht alle separat mit einem zentralen Switch verbunden werden. Dicke Kabelbäume und das Verlegen langer Kabel entfallen somit.
Ein integriertes Modul dient zur Messung und Auswertung der Leistungs- und Energieaufnahme des Gesamtsystems (Transportsystem, Steuerung und optionaler Station). Diese Werte ermöglichen eine Beurteilung der Energieeffizienz und geben Hinweise auf deren Optimierung. Sie können per LAN an übergeordnete Leitstellen übermittelt werden, wo ein Energiemanagement implementiert ist.
- Länge = 600 mm, Breite = 160 mm, Spur = 120 mm
- Getriebemotor, 24 V DC
- Zur Ansteuerung des Bandes mit variabler Geschwindigkeit kann das PWM Signal der SPS verwendet werden
- 2 x Magnetfeld Endlagensensoren
- 3 x dreipolige Klemmanschlüsse zum Anschluss von digitalen Sensoren
- 25-polige D-Sub Schnittstelle zum Anschluss von Bearbeitungsstationen
- Im 25-poligen Anschluss integrierte Übertragung des IO-Link Sensorsignals der Station zur Steuerung
- 2 x M12 Schnittstelle mit jeweils einem digitalen Ein- und einem Ausgang zur Kommunikation mit anderen Förderbändern
- 2 x RJ45 Schnittstelle an der Frontseite
- Externe Spannungsversorgung über 4 mm Sicherheitsbuchsen oder Hohlstecker
- Inkrementalscheibe für Positionserfassung und Geschwindigkeitsmessung über optischen Sensor
- Verwendete Steuerung: S7-1215 DC/DC/DC mit 14 DI und 10 DO
- Zusätzliches Kommunikationsmodul mit 2 DI und 2 DO
- 2 x Rasttastschalter zur Simulation digitaler Eingänge des Kommunikationsmoduls
- Messung der Leistungs- und Energieaufnahme
- Hutschiene zur Erweiterung der SPS mit analogen oder digitalen IO Modulen
- Erweiterung der SPS um ein PROFIBUS-Mastermodul, ein AS-i-Bus Mastermodul oder ein IO-Link Mastermodul möglich
- 1 x RJ45 Kabel
- 1 x Step 7 Basic mit aktueller Version Step7 des TIA-Portals
Achtung: Nur für Schulen und Ausbildungsstätten im nicht gewerblichen Bereich.
|
| SO6200-2P | 1 | QuickChart IMS 1.5 Cyber Physisches Transportsystem |
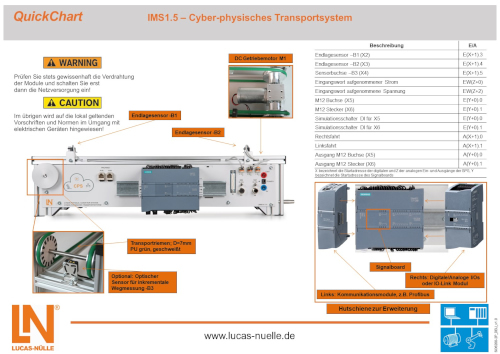
QuickChart IMS 1.5 Cyber Physisches Transportsystem
Kurzdokumentation zur schnellen Inbetriebnahme komplexer Geräte und Versuchsaufbauten.
- Anschlussbelegung, Sicherheitshinweise, Hilfestellungen
- Schalt- oder Montageplan
- Farbdruck im Format DINA3
- Laminierung: 2×250 µm
|
| LM9532 | 1 | Symmetrische Werkstückträgerplatte |
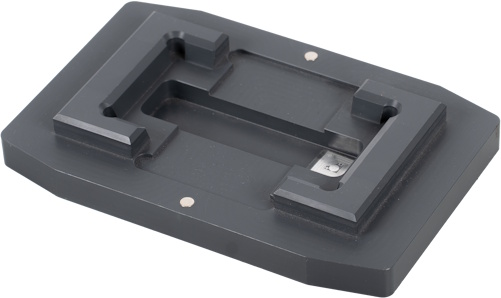
Symmetrische Werkstückträgerplatte
Werkstückträger zur Aufnahme und zum Transport von Werkstücken auf Transportbändern. Der Werkstückträger verfügt über eine Einkerbung zur Aufnahme eines RFID-Tags.
- Länge = 180 mm, Breite = 119 mm, Höhe = 15 mm
- 2 Positionsgeber
|
| LM9672 | 1 | DC-Netzteil (24V/5A) für IMS Bänder |
DC-Netzteil (24V/5A) für IMS Bänder
Netzteil zur Spannungsversorgung von 24 V Verbrauchern.
- Eingangsspannungsbereich: (85 – 264) V AC
- Eingangsfrequenzbereich: (47 – 63) Hz
- Ausgangsspannung: 24 V DC
- Maximaler Ausgangsstrom: 5 A
- Maximale Leistung: 120 W
|
| LM9061 | 1 | Schnittstellenkabel 25-polig, Sub-D-Buchse/Stecker, 1,8 m |
Schnittstellenkabel 25-polig, Sub-D-Buchse/Stecker, 1,8 m
25-pol SUB-D Verbindungskabel
- Anschluss: 25-pin Stecker / 25-pin Buchse
- Länge: 2 m
- Kontaktbelegung: 1:1
|
| SE2902-9L | 1 | Verdichter, geräuscharm (Kompressor) |
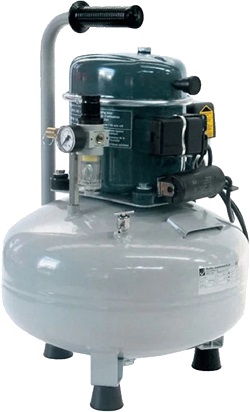
Verdichter, geräuscharm (Kompressor)
Sehr geräuscharme Druckluftanlage mit Motorkompressor, Thermoschalter und automatischem Druckschalter. Behälter aus Spezialstahl mit Sicherheits- und Rückschlagventil, Kontrollmanometer, Kondensatorentleerung, Absperrhahn und Wartungseinheit
- Motorleistung: 0,34 k W
- Ansaugleistung: 50 l / min
- Stromaufnahme bei 8 bar: 2,9 A
- Druck: 8 bar
- Behälterinhalt: 15 l
- Geräuschpegel: 40 d B(A) / 1 m
- Betriebsspannung: 230 V AC
- inkl. Schlauch- und Verbindersatz
- Abmessungen: 500 x 410 x 410 mm (HxBxT)
- Gewicht: 19 kg
|
| LM9571 | 1 | Schlauch- und Zubehörsatz für mechatronische Systeme |
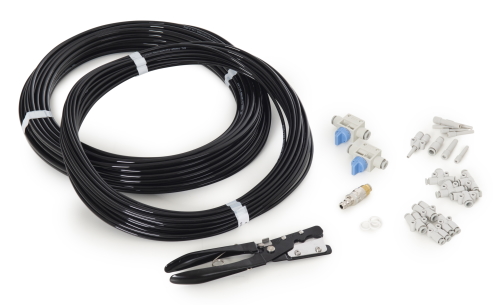
Schlauch- und Zubehörsatz für mechatronische Systeme
Universeller Schlauch- und Zubehörsatz mit den notwendigen Kleinteilen und Adaptern zum Anschluss eines Kompressors an die mechatronischen Systeme.
- 1 x Kompressoranschluss mit Steckhülle 6 mm
- 2 x 3/2 Wege Handventil, 6 mm
- 20 m PU-Schlauch in Schwarz 4 mm
- 20 m PU-Schlauch in Schwarz 6 mm
- 5 x T-Steckverbinder mit Reduzierung 6 mm / 4 mm
- 10 x Winkelsteckverbinder 4 mm
- 2 x Y-Steckverbinder mit Reduzierung 6 mm / 4 mm
- 2 x Y-Steckverbinder 4 mm
- 5 x Y-Steckverbinder mit Steckanschluss 4 mm
- 1 x Steckreduzierung 4 mm / 6 mm
- 5 x Verschlussstopfen für Steckverbinder 4 mm
- 2 x Verschlussstopfen für Steckverbinder 6 mm
- 1 x Schlauchschneider
In Gebieten mit hoher Luftfeuchtigkeit sollte zur Kondenswasservermeidung der Membrantrockner mit Wasserabscheider verwendet werden.
|
| LM9521 | 1 | Werkstück-Oberteil weiß |
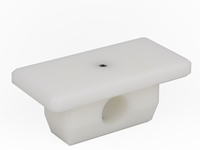
Werkstück-Oberteil weiß
Material: Kunststoff
- Farbe: weiß
- Magnetschließer zur Fixierung des Unterteils
- Federkugel zur Fixierung des Bolzens
- Abmessungen (L x B x H): 100 x 50 x 40 mm
|
| LM9522 | 1 | Werkstück-Oberteil schwarz |
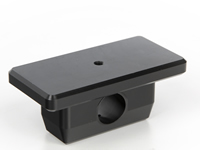
Werkstück-Oberteil schwarz
- Material: Kunststoff
- Farbe: schwarz
- Magnetschließer zur Fixierung des Unterteils
- Federkugel zur Fixierung des Bolzens
- Abmessungen (L x B x H): 100 x 50 x 40 mm
|
| LM9524 | 1 | Werkstück-Unterteil weiß |
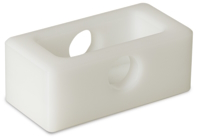
Werkstück-Unterteil weiß
- Material: Kunststoff
- Farbe: weiß
- Magnetschließung zur Fixierung des Oberteils
- Abmessungen (L x B x H): 100 x 50 x 40 mm
|
| LM9525 | 1 | Werkstück-Unterteil schwarz |
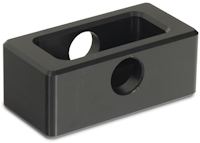
Werkstück-Unterteil schwarz
Material: Kunststoff
- Farbe: schwarz
- Magnetschließung zur Fixierung des Oberteils
- Abmessungen (L x B x H): 100 x 50 x 40 mm
|
| LM9527 | 1 | Werkstück Bolzen Aluminium |
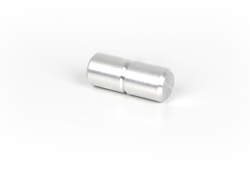
Werkstück Bolzen Aluminium
- Material: Metall
- Durchmesser: 20 mm
- Länge: 50 mm
|
| LM9528 | 1 | Werkstück Bolzen Kunststoff rot |
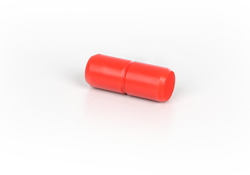
Werkstück Bolzen Kunststoff rot
Material: Kunststoff
- Durchmesser: 20 mm
- Länge: 50 mm
|
| SO2800-4V | 1 | Interactive Lab Assistant: CCR 2 Projektierung Kollaborierender Roboter |
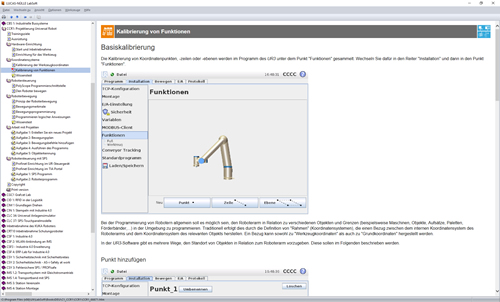
Interactive Lab Assistant: CCR 2 Projektierung Kollaborierender Roboter
Die Versuchsanleitung bildet ein Interactive Lab Assistant Kurs. Dieser Multimediakurs führt Schritt für Schritt in die Thematik der kollaborierenden Robotertechnik. Technologische Grundlagen werden durch bildliche Darstellungen und Animationen leicht verständlich.
Besonderheiten:
- Fragen mit Feedback und Auswertelogik zur Wissensstandkontrolle
- Druckdokument zum komfortablen Ausdruck der Versuchsanleitung mit Lösungen
- Labsoft-Browser und Kurssoftware
Inhalte:
- Hardware-Einrichtung
- Koordinatensysteme
- Robotersteuerung
- Roboterbewegung
- Arbeiten mit Projekten
- Fünf Projektarbeiten zum Erlenen vieler Roboterfunktionen
- Robotersteuerung mit SPS
- Einrichtung der Profinet-Kommunikation
- Zwei Projektarbeiten zum Erlernen der Kommunikation zwischen Roboter und SPS
- Kursdauer: ca. 16h
|
| SO2805-5H | 1 | Interactive Lab Assistant: IMS 1 Cyber-physisches Transportbandsystem |
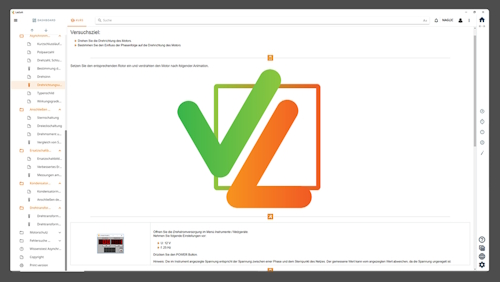
Interactive Lab Assistant: IMS 1 Cyber-physisches Transportbandsystem
Die interaktive Lernsoftware bildet mit vielen Erklärungen, Grafiken und Animationen die Versuchsanleitung. Alle notwendigen Informationen zur Durchführung der beschriebenen, praktischen Übungen werden vermittelt. So ist ein selbstständiges Arbeiten und Lernen möglich. Die Fragenteile in dem Kurs dienen zur Wissensstandkontrolle. Der Bearbeitungsstand wird benutzerbezogen gespeichert und kann zentral ausgelesen werden.
Die Inhalte können durch die Lehrkraft ohne spezielle Programmierkenntnisse editiert werden.
Besonderheiten:
- Interaktive Versuchsaufbauten
- Fragen mit Feedback und Auswertelogik zur Wissensstandkontrolle
- Druckdokument zum komfortablen Ausdruck der Versuchsanleitung mit Lösungen
- Editierbare Kursinhalte
Lerninhalte:
Der Kurs vermittelt dem Lernenden praxisnah die Grundlagen der SPS-Programmierung anhand eines Transportbandsystems. Dabei wird er durch Erklärungen zur vorliegenden Hardware, der Nutzung der Programmieroberfläche TIA-Portal von Siemens und den Grundlagen der SPS-Programmierung geführt.
- Bauteilkennzeichnung
- Grundlagen TIA-Portal
- Grundlagen SPS-Programmierung:
- Grundelemente
- Speicherbausteine
- Timer, Zähler, Flankenerkennung
- PWM
- Ablaufsteuerungen
- Vernetzung mit Profinet
- Kursdauer ca. 12 h
|
| SO6200-2P | 1 | QuickChart IMS 1.5 Cyber Physisches Transportsystem |
QuickChart IMS 1.5 Cyber Physisches Transportsystem
Kurzdokumentation zur schnellen Inbetriebnahme komplexer Geräte und Versuchsaufbauten.
- Anschlussbelegung, Sicherheitshinweise, Hilfestellungen
- Schalt- oder Montageplan
- Farbdruck im Format DINA3
- Laminierung: 2×250 µm
|
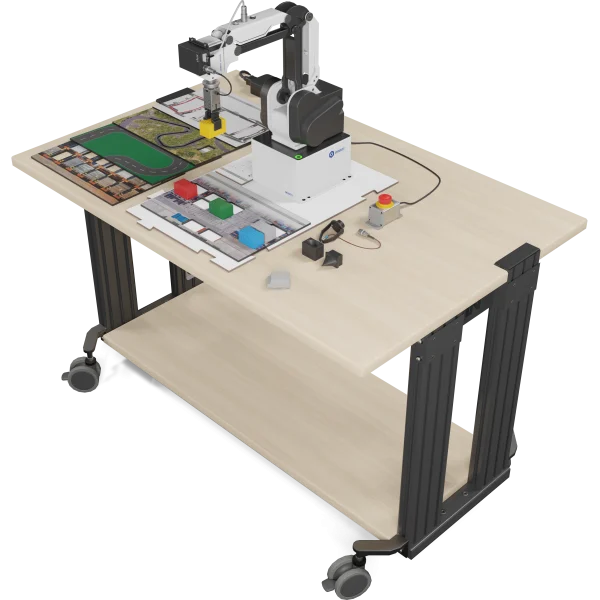
| ST7200-3G | 1 | Mechatronik Aluprofil Wagen für kollaborativen Roboterarm 60*76, 600x900x760mm ( |
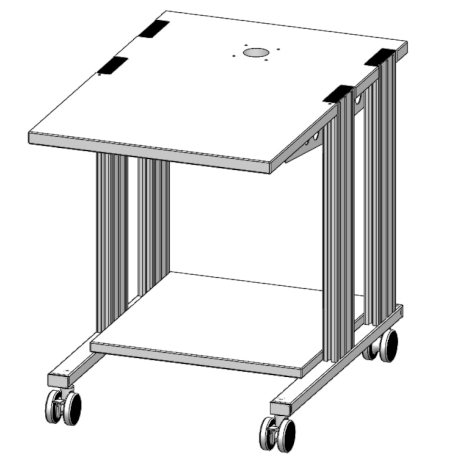
Mechatronik Aluprofil Wagen für kollaborativen Roboterarm 60*76, 600x900x760mm (
Hochwertiger, fahrbarer Experimentier- und Demostand der SybaPro Reihe mit Aluprofil-Tischbeinen kompatibel zu allen An- und Ausbauteilen des SybaPro Systems.
Er ermöglicht die Montage eines kollaborativen 6-Achs Roboterarm. Als zusätzliche Befestigungsmöglichkeit besteht die Anbringung eines mechatronischen Transportsystems mit Bearbeitungsstation. Somit sind verschiedene Projektarbeiten möglich.
- Seitenteile aus Alu-Strangpressprofil mit Vielnutprofilierung
- 8 gleichwertige Nuten im Alu-Strangpressprofil (3 je Seite + 1 je Kopfseite)
- Nuten zur Aufnahme von industriegenormten Halterungen
- Kompatibel zu allen Anbauten der SybaPro Serie (z. B. Monitorhalter, Beleuchtung etc.)
- 2 naturgebürstete Alu H-Profile zur Aufnahme der Lehrplatten DIN A4 Höhe unterhalb der Tischplatte
- Innenliegende Bürstenleisten garantieren die Schonung der Experimentierplatten und ein geräuschloses Umstecken der Steckverbindungen während eines Versuches.
- Tischfüße aus Rechteckrohr mit 4 lenkbaren Doppelrollen, davon 2 gebremst
- Tischzarge aus stabiler, umlaufender Rechteckrohrkombination
- 4 lenkbare Doppelrollen, davon 2 gebremst
- Säurebeständige Epoxidharzbeschichtung von ca. 80µm, Farbe RAL7047
- Geeignet zum Unterbau eines 3 HE Stromversorgungskanals/Energiekanals
- Tischplatte 600x30x900mm, Bodenplatte 525x30x525mm (B x H x T)
- Hochverdichtete mehrschichtige Feinspanplatte nach DIN EN 438-1; Farbe hellgrau; mit beidseitig 0,8mm leicht strukturiertem Schichtstoffbelag (Resopal) nach DIN 16926
- Einfassung der Tischplatte mit massiver, schlagzäher Schutzkante aus 3mm dickem, durchgefärbtem Kunststoff der Farbe RAL7047
- Belag und Umleimer sind PVC frei
- Angebaute schaltbare Steckdosenleiste, 5-fach
- Tischplattenhöhe 760mm
- Gesamtmaß 600x900x760mm
Dieser mobile Experimentierstand wird bereits montiert geliefert.
|
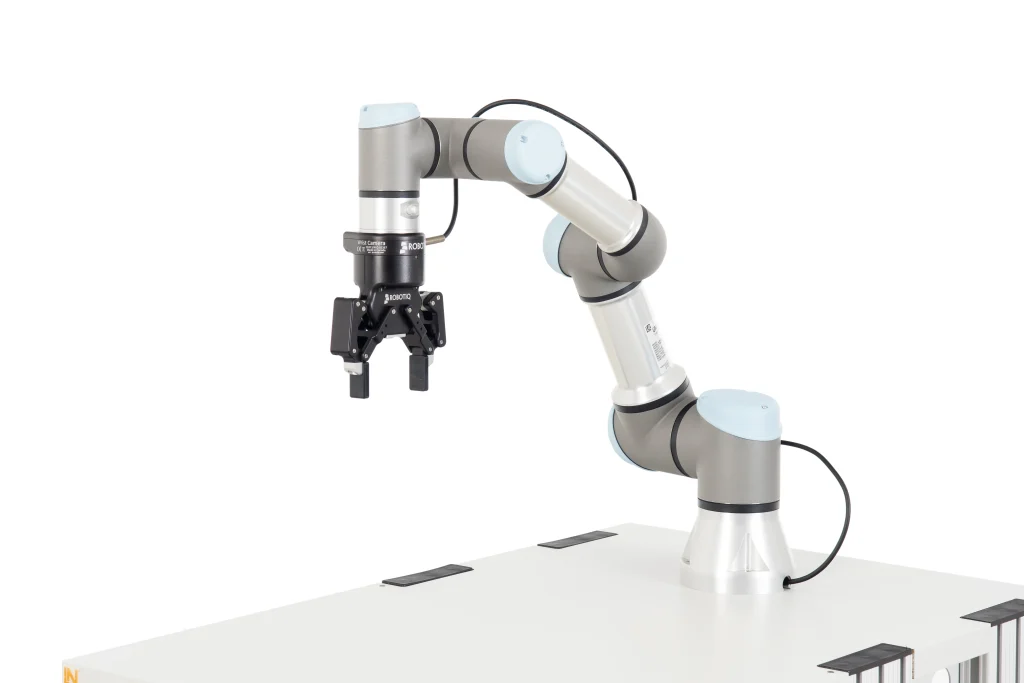
 Integrierte Kraft-Momenten-Sensorik — Der Sensor ermöglicht feinfühlige Montageschritte und haptische Berührungserkennungen ohne externe Zusatzsensorik.
 Gelenk-Kamera mit Auto-Pick — Die Wrist Camera erkennt Objekte über Algorithmen und generiert automatisch optimierte Anfahr- und Greifpunkte.
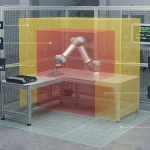 Normkonforme Sicherheitszonen — Lernende definieren dreidimensionale Sicherheitsebenen und verringern Robotergeschwindigkeiten im reduzierten Modus.
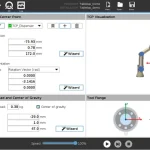 Intuitive Assistenten-Programmierung — Vordefinierte Wizards vereinfachen komplexe Abläufe wie das mehrlagige Palettieren und Stapeln von Werkstücken.
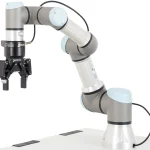 Roboterarm Universal Robot UR3e — Der 6-Achs-Cobot leistet 3 kg Nutzlast bei 500 mm Arbeitsradius und einer Wiederholgenauigkeit von +/- 0,03 mm.
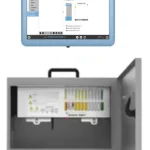 Steuergerät mit Teach Pendant — Das Steuergerät bietet 16 digitale E/As, Sicherheitskanäle sowie einen hochauflösenden Touchscreen mit PolyScope.
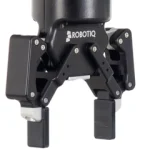 ROBOTIQ 2-Finger Greifer 2F-85 — Der adaptive Greifer regelt Kraft, Position und Geschwindigkeit flexibel zur sicheren Handhabung von Bauteilen.
 ROBOTIQ Wrist Camera — Die am Handgelenk montierte Kamera dient zur Kontur- und Farberkennung von Werkstücken direkt im Arbeitsraum.
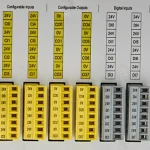 E/A-Klemmenblöcke & Sicherheit — Redundante Sicherheitseingänge ermöglichen den direkten Anschluss von Not-Aus-Schaltern und Schutzstopps.
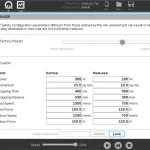 PolyScope & URSim — Die grafische Software dient zur Programmierung, Simulation und Online-Überwachung aller Bewegungsmuster.