Zum Inhalt springen
Schwenkkran Modell 3: Mikrocontroller programmieren, vier Achsen steuern
RXLea
Digitale Projekte für die PraxisInteraktive Lerninhalte, direkt verbunden mit dem Trainingssystem.

Schwenkkran Modell 3: Mikrocontroller programmieren, vier Achsen steuern

MSK03XX

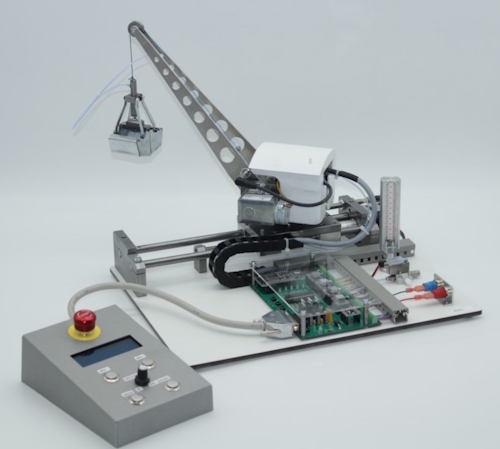
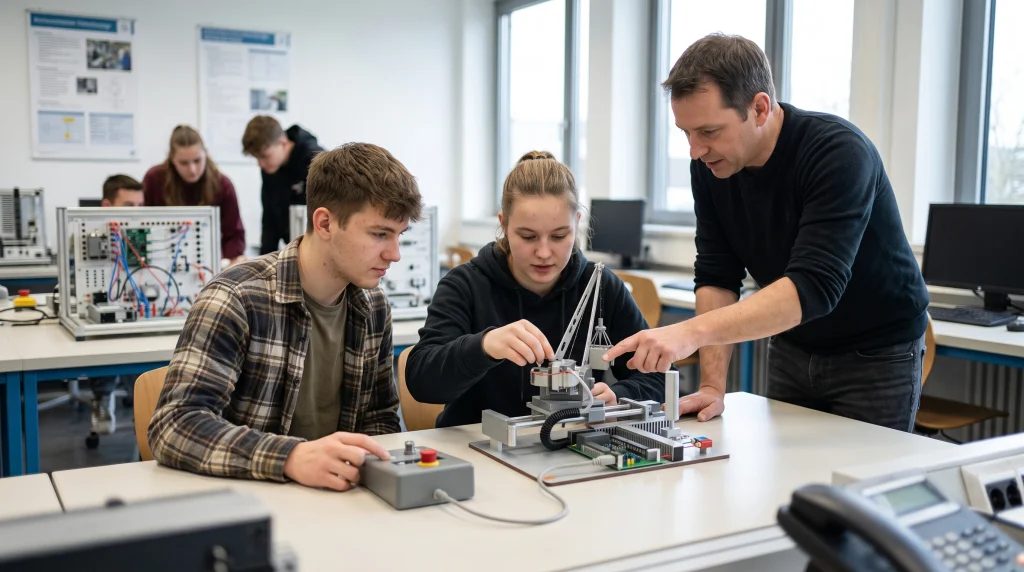
Praxisnahes Ausbildungssystem für die Mikrocontroller-Programmierung und Bewegungssteuerung: Lernende programmieren einen ESP32, steuern vier motorisierte Achsen und setzen induktive Sensorik sowie Teach-in-Funktionen ein.

Lernziele
  • Mikrocontroller programmieren
  • Schrittmotortreiber konfigurieren
  • Roboterkinematik verstehen
  • Induktive Sensoren justieren
Features
  • Vierachsige Bewegungssteuerung
  • ESP32-Mikrocontroller zur Achssteuerung
  • Schrittmotorantriebe präzise einstellen
  • Bewegungsabläufe per Teach-in programmieren
Sprechen Sie mit unserem Produktteam +49 800 8573 800 · info@lucas-nuelle.de

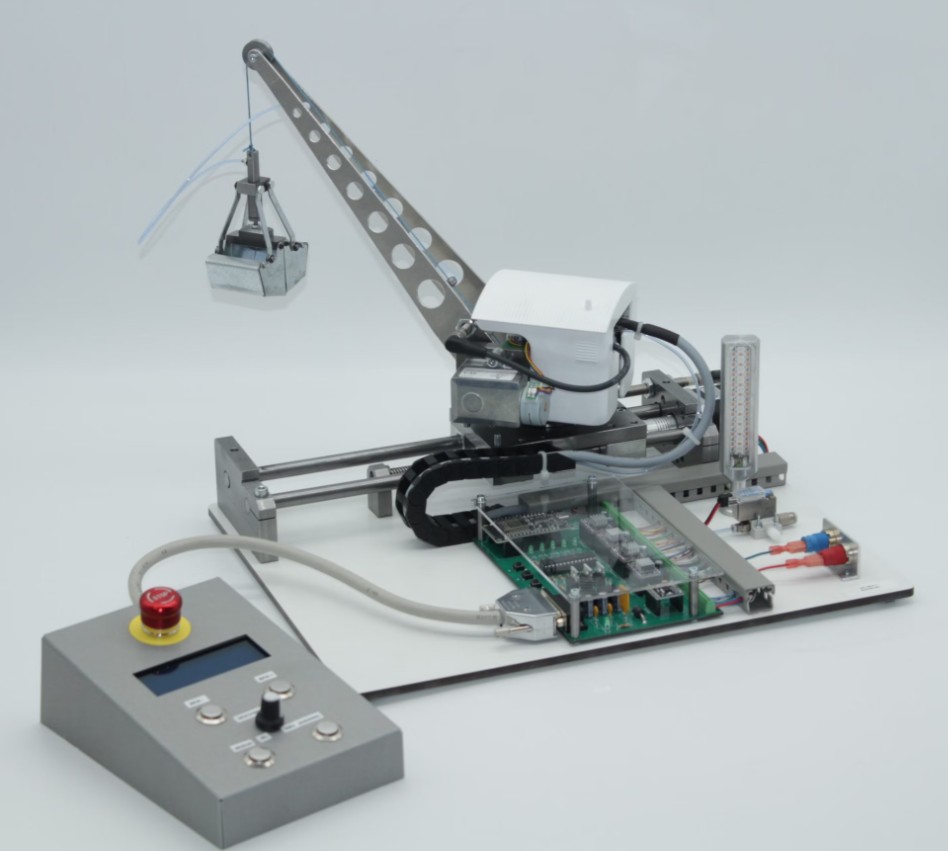
Wie lassen sich mehrere Bewegungsachsen präzise steuern und zu automatisierten Abläufen verbinden? Mit dem Schwenkkran Modell 3 lernen Auszubildende und Studierende, ein mechatronisches System mit vier motorisierten Achsen zu programmieren, zu kalibrieren und in Betrieb zu nehmen.

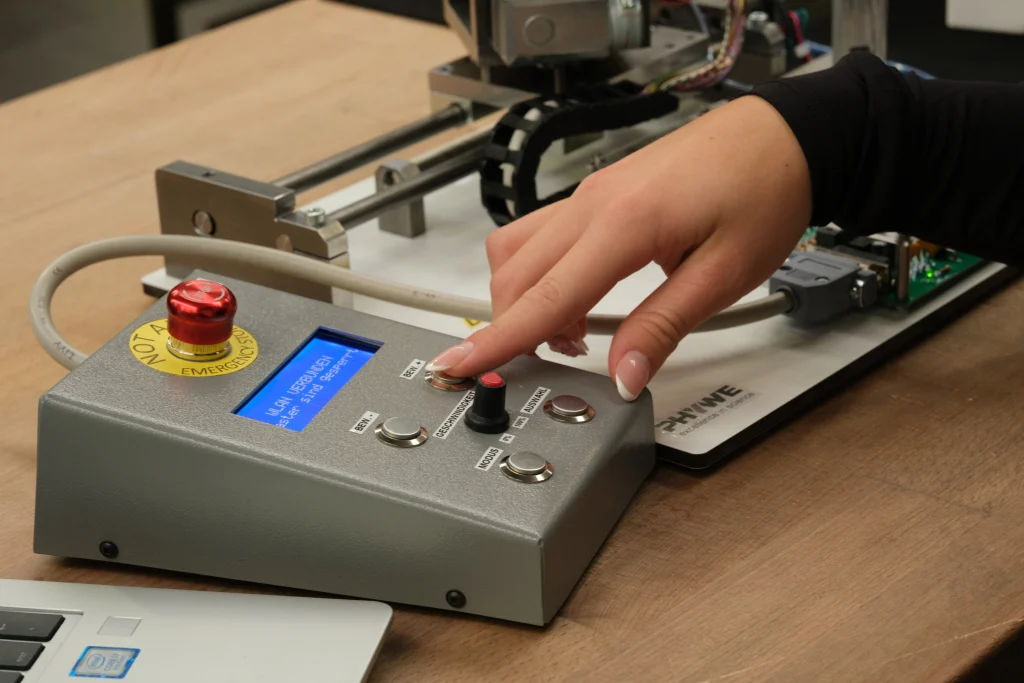
Das Ausbildungsprojekt verbindet mechanische Bewegungsabläufe mit Mikrocontroller-Technik, Schrittmotorantrieben und induktiver Sensorik. Lernende bestücken und verlöten Steuerungsplatinen, konfigurieren Motortreiber und entwickeln eigene Programme in C++ mit der Arduino IDE. Über ein LCD-Bedienpult lassen sich Bewegungsabläufe einrichten und Wegpunkte programmieren. Eine integrierte Web-Oberfläche ermöglicht zudem die drahtlose Bedienung über mobile Endgeräte.

So erwerben Lernende praktische Kompetenzen in der Mikrocontroller-Programmierung, Achssteuerung und Automatisierung mechatronischer Systeme.

Artikel-Nr.MengeBezeichnung

Lernziele im Detail

Mit dem Schwenkkran Modell 3 erwerben Lernende Kompetenzen in Mikrocontroller-Programmierung, Antriebstechnik und Sensorik. Sie programmieren Steuerungen, konfigurieren Schrittmotoren und automatisieren Bewegungsabläufe. Zudem nehmen sie mechatronische Systeme in Betrieb, kalibrieren sie und beheben Fehler.

Mikrocontroller programmieren

Lernende entwickeln C++-Programme in der Arduino IDE und setzen diese zur Steuerung der Bewegungsachsen mit dem ESP32-Mikrocontroller ein.

Schrittmotortreiber konfigurieren

Lernende messen und justieren die Strombegrenzung der DRV8825-Motortreiber mithilfe eines Multimeters.

Roboterkinematik verstehen

Lernende analysieren das Zusammenspiel der vier Bewegungsachsen und untersuchen, wie sich deren Bewegungen auf die räumliche Positionierung auswirken.

Induktive Sensoren justieren

Lernende richten induktive M8-PNP-Sensoren aus und stellen die zuverlässige Erfassung der Referenzpositionen sicher.

Elektronikplatinen bestücken und löten

Lernende bestücken Steuerungsplatinen mit elektronischen Bauteilen, Anschlussklemmen und Treiberkomponenten und verlöten diese fachgerecht.

Bewegungsabläufe per Teach-in programmieren

Lernende legen Wegpunkte und Verweilzeiten über das LCD-Bedienpult fest und erstellen daraus automatisierte Bewegungsabläufe.

Elektronische Schaltpläne auswerten

Lernende analysieren die Schaltpläne der Haupt- und Anschlussplatinen und erschließen daraus die elektrische Verbindung der Systemkomponenten.

Web-Oberflächen zur Steuerung nutzen

Lernende bedienen den Schwenkkran drahtlos über einen Webbrowser auf mobilen Endgeräten und steuern seine Funktionen über die Benutzeroberfläche.

Mechatronische Systeme in Betrieb nehmen

Lernende prüfen den Freilauf der Achsen, führen Referenzfahrten durch und testen die programmierten Automatikabläufe schrittweise.

Systemfehler analysieren und beheben

Lernende untersuchen Störungen an Motoren, Sensoren und Kommunikationsschnittstellen und entwickeln geeignete Maßnahmen zur Fehlerbehebung.

Features & Anwendung

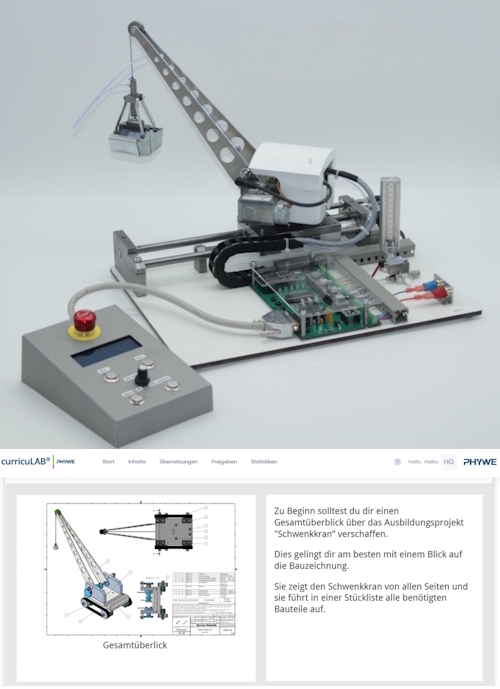
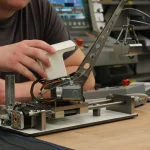
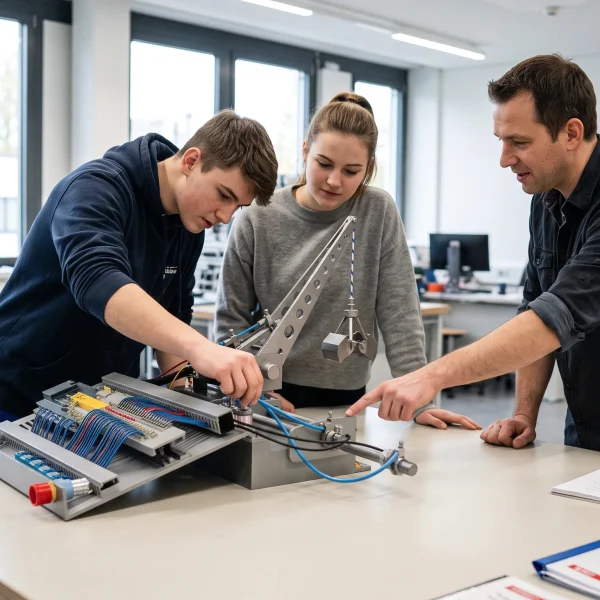
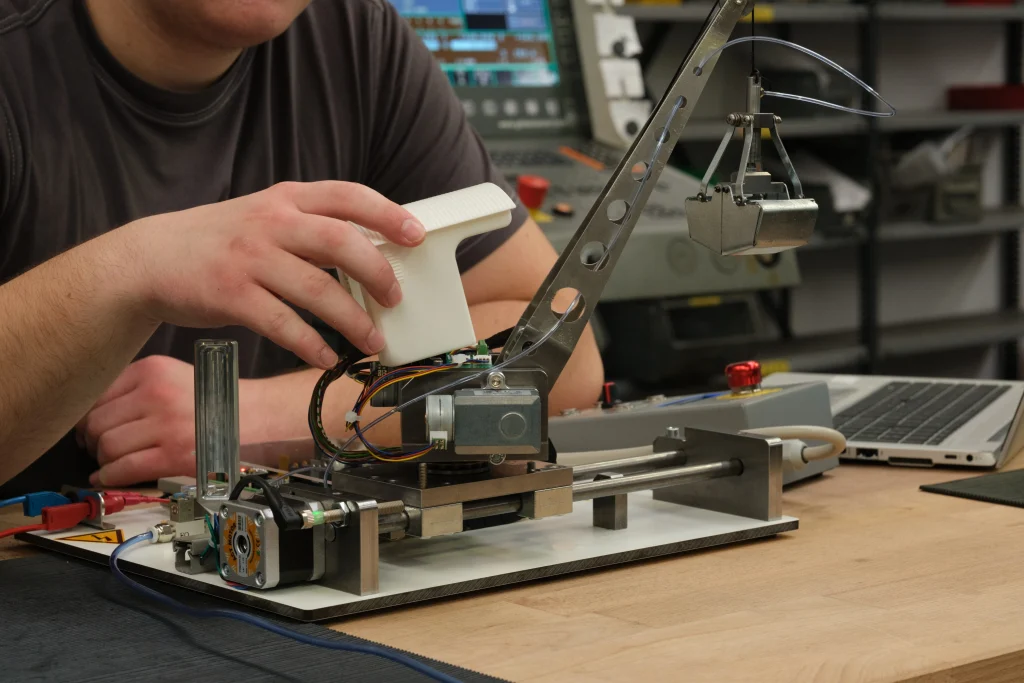
Der Schwenkkran Modell 3 kombiniert vier motorisierte Bewegungsachsen mit einer programmierbaren Mikrocontroller-Steuerung. Lernende programmieren Bewegungsabläufe, konfigurieren Antriebe und Sensoren und erleben das Zusammenspiel von Mechanik, Elektronik und Software.
  • Vierachsige Bewegungssteuerung — Vier motorisierte Achsen ermöglichen die räumliche Positionierung von Lasten. Lernende untersuchen das Zusammenspiel der Bewegungsachsen und setzen sich mit grundlegenden Prinzipien der Roboterkinematik auseinander.
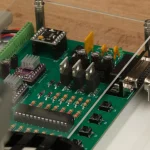
  • ESP32-Mikrocontroller zur Achssteuerung — Eine Steuerungsplatine mit 32-Bit-ESP32-Mikrocontroller verarbeitet Sensorsignale und steuert die Bewegungsachsen. Schnittstellen wie USB-C, I2C und UART ermöglichen praxisnahe Aufgaben zur Mikrocontroller-Technik.
  • Schrittmotorantriebe präzise einstellen — DRV8825-Treiberbausteine ermöglichen die Ansteuerung der Schrittmotoren im Mikroschrittbetrieb. Lernende konfigurieren die Motortreiber und untersuchen deren Einfluss auf die Bewegungsabläufe.
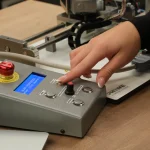
  • Bewegungsabläufe per Teach-in programmieren — Über das LCD-Bedienpult können Lernende Achsen manuell verfahren, Referenzfahrten durchführen und Wegpunkte mit Verweilzeiten festlegen. So entstehen programmierte Bewegungsabläufe direkt am System.
  • Referenzpositionen mit induktiven Sensoren erfassen — Induktive PNP-Sensoren erfassen Referenzpositionen der Bewegungsachsen berührungslos. Lernende justieren die Sensoren und nutzen deren Signale zur Referenzierung des Systems.
  • ESP32-Mikrocontroller-Board — Der 32-Bit-Dual-Core-Mikrocontroller übernimmt die Achssteuerung, verarbeitet Sensorsignale und stellt WLAN- und Bluetooth-Funktionen bereit. Er bildet die zentrale Steuerungseinheit des Schwenkkrans.
  • DRV8825-Schrittmotortreiber — Einstellbare DRV8825-Treiberbausteine steuern die Getriebe-Schrittmotoren an. Über Potentiometer lässt sich die Strombegrenzung anpassen.
  • MSK03XX Schwenkkran Modell 3 Getriebe-Schrittmotoren — Getriebe-Schrittmotoren erzeugen die erforderlichen Drehmomente für Schwenk-, Hub- und Portalbewegungen. Lernende untersuchen deren Ansteuerung und das Zusammenspiel der einzelnen Achsen.
  • MSK03XX Schwenkkran Modell 3 LCD-Display mit I2C-Schnittstelle — Das vierzeilige LCD-Display zeigt Betriebsarten, Achspositionen, Geschwindigkeiten und Systemzustände an. Es unterstützt die Bedienung und Überwachung des Schwenkkrans.
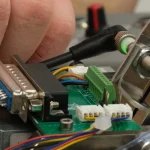
  • Haupt- und Anschlussplatinen — Die Haupt- und Anschlussplatinen verbinden Motoren, Sensoren, Bedienpult und Not-Aus-Kreis. D-Sub-Steckverbindungen sorgen für eine strukturierte elektrische Anbindung der Komponenten.
  • Programmierung mit Arduino IDE und C++ — Mit der Arduino IDE analysieren und verändern Lernende den C++-Quellcode der ESP32-Steuerung, und entwickeln eigene Programme zur Achssteuerung.
  • Webbasierte Steuerung und Visualisierung — Über die integrierte Web-Oberfläche können Lernende den Schwenkkran mit Smartphone oder Tablet bedienen, Betriebszustände visualisieren und Bewegungsabläufe programmieren.
Lernender arbeitet am Tablet mit RXLea neben dem Trainingssystem
RXLea

Aus Wissen wird Können.

You guide the learning

Wenn Theorie und Praxis Hand in Hand gehen.

RXLea bringt eine neue Art des Lernens: projektorientiert, praxisnah und klar strukturiert. Lernende lösen reale Aufgaben, Lehrkräfte sparen Zeit bei der Vorbereitung. Interaktive Module, smarte Analysen und echte Hardware schaffen eine moderne, effiziente Lernwelt.

Praxisnah und interaktiv

Animationen, interaktive Aufgaben und realitätsnahe Szenarien fördern ein tiefes Verständnis. Alle Inhalte sind als klare Lernpfade strukturiert – für fokussiertes, praxisnahes Lernen.

Digitale Unterstützung

3D-Aufbauanimationen und digitale Anleitungen erleichtern komplexe Abläufe, reduzieren Fehler und stärken die Selbstständigkeit der Lernenden.

Visuelle Unterstützung

Übersichtsbilder, Screenshots und Animationsbeispiele machen die Lernwelt transparent. Ergänzend stehen Fotos aus den Lernpaketen zur Verfügung, bei Bedarf auch länderspezifisch.
ALA23UT Frontkamera & Spurassistent
ALD21UT LIDAR fürs autonome Fahren
ESB33PT KNX Schnittstellen
ACB22UT CAN-Bus
ESE14PT E-Mobility
Jetzt mehr zu RXLea erfahren