| CO3636-3D | 1 | USB-Adapter mit MATLAB-Toolbox für Leistungselektronik und Regelungstechnik |
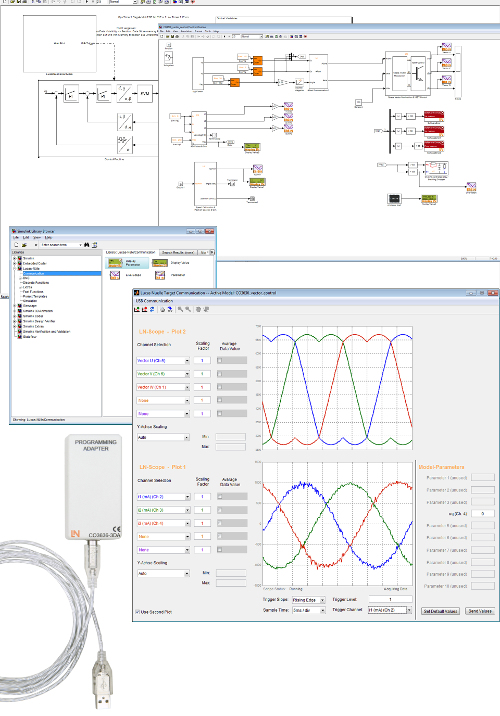
USB-Adapter mit MATLAB-Toolbox für Leistungselektronik und Regelungstechnik
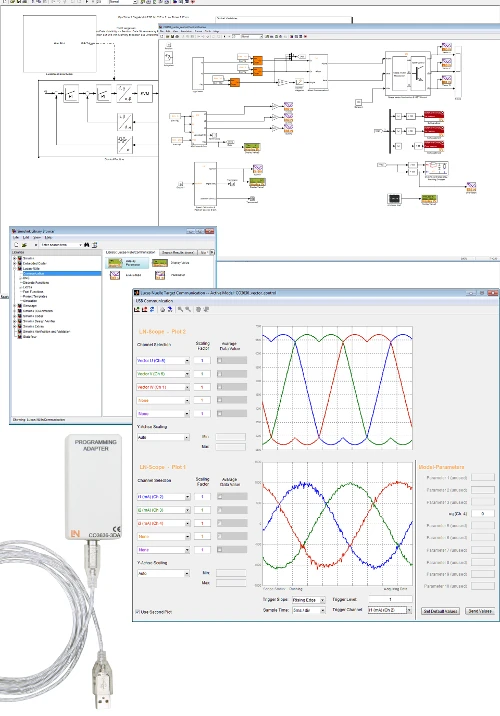
MATLAB ermöglicht das Rapid Prototyping von Embedded Steuerungs- und Regelungssystemen. Systementwürfe lassen sich zuerst auf dem PC untersuchen. Im nächsten Schritt lassen sich diese auf reale Hardware übertragen und testen.Die MATLAB-Schnittstelle ermöglicht MATLAB Projekte auf das Leistungselektroniksystem oder den Digitalen Universalregler zu übertragen und auszutesten. Treiber und Toolboxen ermöglichen die Erstellung eigener Applikationen. Besonderheiten:Separate Hardwareschnittstelle zum Übertragen der in MATLAB erstellten ApplikationenMATLAB unterstützte USB Schnittstelle für den Austausch von Parametern und MessdatenBeliebige Größen lassen sich in MATLAB aufzeichnen und aufbereitenAngepasste MATLAB Bibliothek erleichtert den Zugriff auf die LeistungselektronikhardwareSoftware in the loop UnterstützungProzessor in the loop UnterstützungHardware in the loop Unterstützung Notwendige Systemvoraussetzungen:MATLAB Version R2022aSimulink Version 10.5Embedded Coder Version 7.8C2000 Microcontroller BlocksetMATLAB Coder Version 5.4Simulink Coder Version 9.7Code Composer Studio v5 Lieferumfang:Programmieradapter mit USB-Schnittstelle, galvanisch getrenntMATLAB-Toolbox für Leistungselektronik und AntriebsregelungTreiberDokumentation (D, EN)
|
| SO2805-1Q | 1 | Interactive Lab Assistant: Servoantriebe mit MATLAB -Simulink 0,3 kW |
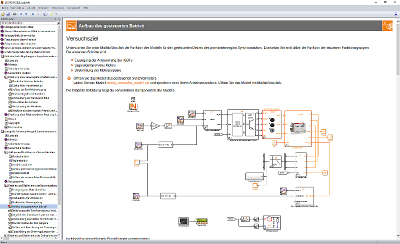
Interactive Lab Assistant: Servoantriebe mit MATLAB -Simulink 0,3 kW
Die Versuchsanleitung bildet ein Interactive Lab Assistant Kurs. Dieser Multimediakurs führt Schritt für Schritt in die Thematik geregelter Servoantriebe. Grundlagen werden durch leicht verständliche Animationen vermittelt. Der Interactive Lab Assistant bildet zusammen mit den virtuellen Instrumenten zur Steuerung der Hardware eine komfortable Experimentierumgebung.
Besonderheiten:
- Interaktive Versuchsaufbauten
- Messwerte und Grafiken können per Drag und Drop in der Versuchsanleitung gespeichert werden
- Die virtuellen Instrumente lassen sich direkt aus der Versuchsanleitung starten
- Fragen mit Feedback und Auswertelogik zur Wissensstandkontrolle
- Druckdokument zum komfortablen Ausdruck der Versuchsanleitung mit Lösungen
- Labsoft-Browser, Kurssoftware und virtuellen Instrumenten
Lerninhalte:
- Erstellung eines HIL-Systems unter Echtzeitbedingungen
- Modellbildung und Entwurf der Servoregelung auf kontinuierlicher Entwurfsebene
- Diskretisierung der Regelung für den Betrieb auf einem DSP
- Erstellung und Optimierung von Strom- und Drehzahlregler
- Park- und Clarketransformation
- Integration der Raumzeigermodulation für die optimale Ansteuerung der IGBTs
- Entkopplung der feldorientierten Ströme und Spannungen
- Drehzahl- und Lageerfassung über einen Inkrementalgeber
- Vergleich der Simulationsergebnisse mit den realen Messungen
- Kursdauer: ca. 12 h
|
| SE2682-3S | 1 | Synchron Servomotor 0,3kW |
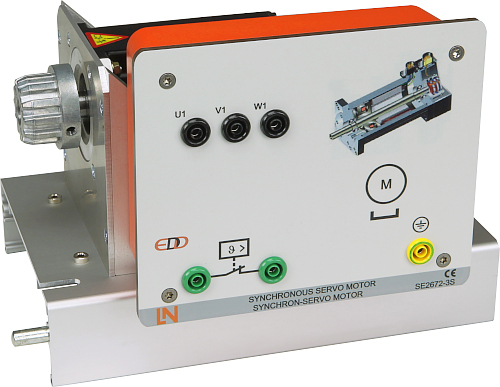
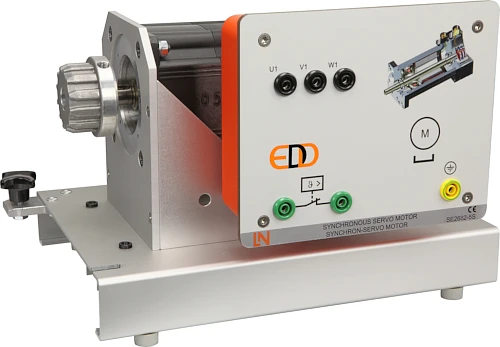
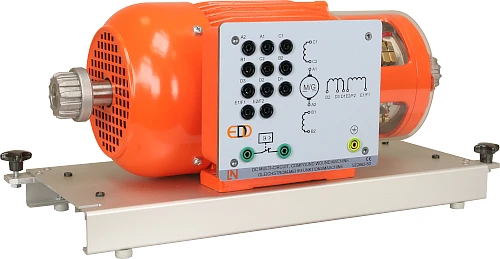
Synchron Servomotor 0,3kW
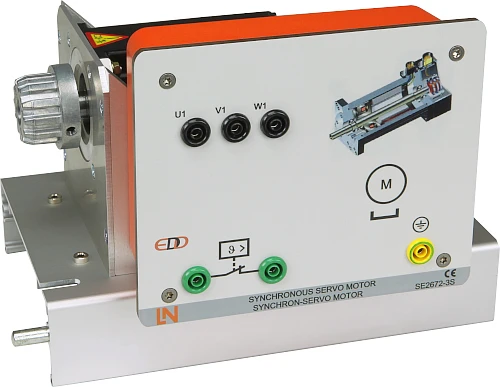
Permanenterregter Synchronmotor (PMSM)
- Bemessungsspannung: 320 V
- Bemessungsstrom: 2,9 A
- Bemessungsdrehzahl: 6000 min-1
- Bemessungsleistung: 0,6 kW
- Bereitstellung der Motordaten mittels elektronischem Typenschild EDD (Electronic Drive Data)
- Abmessungen: 340 x 210 x 210 mm (BxHxT)
- Gewicht: 2,9 kg
|
| SE2683-3T | 1 | Inkrementaler Lagegeber 1024 Impulse, 0,3kW |
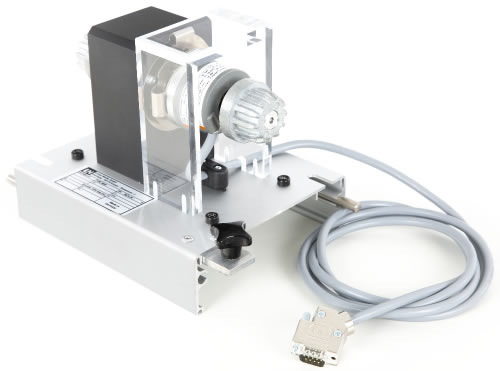
Inkrementaler Lagegeber 1024 Impulse, 0,3kW
Der inkrementale Lagegeber lässt sich zwischen zwei Lagerschilder montieren.
Der Inkrementalgeber besitzt folgende Merkmale:
- 1024 Impulse
- Drehzahl: 6000 1/min
- Gewicht: 1,7 kg
- zwei Wellenenden
|
| SE2662-7C | 1 | Kupplungsabdeckung 0,3kW mit LED-Statusanzeige |
Kupplungsabdeckung 0,3kW mit LED-Statusanzeige
Steckbare Kunststoffabdeckung als Berührungsschutz der drehenden Kupplung zwischen zwei gekoppelten Maschinen
- Material: Makrolon klar mit Funktionsstecker
- Integrierte Beleuchtung signalisiert korrekte Funktion der Sicherheitsfunktionen
- Maße: 135 x 80 x 85 mm (HxBxT)
- Gewicht: 0,2 kg
|
| SE2662-2A | 1 | Kupplungsmanschette 0,3kW |
Kupplungsmanschette 0,3kW
Gummimanschette zur Kopplung zweier Maschinen
- ermöglicht einen schnellen und sicheren Aufbau
- Ausführung mit Innenzahnkranz
- Material: Gummi (Neopren)
- Maße: 40 x 45 mm (Länge x Durchmesser)
- Gewicht: 0,1 kg
|
| SO2805-1M | 1 | Interactive Lab Assistant: Servomotor, elektronisch kommutierter Motor 0,3 kW |
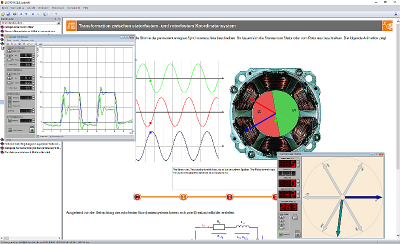
Interactive Lab Assistant: Servomotor, elektronisch kommutierter Motor 0,3 kW
Die Versuchsanleitung bildet ein Interactive Lab Assistant Kurs. Dieser Multimediakurs führt Schritt für Schritt in die Thematik moderner Servomotoren und elektronischer Kommutierung. Grundlagen werden durch leicht verständliche Animationen vermittelt. Der Interactive Lab Assistant bildet zusammen mit den virtuellen Instrumenten zur Steuerung der Hardware eine komfortable Experimentierumgebung.
Besonderheiten:
- Interaktive Versuchsaufbauten
- Messwerte und Grafiken können per Drag und Drop in der Versuchsanleitung gespeichert werden
- Die virtuellen Instrumente lassen sich direkt aus der Versuchsanleitung starten
- Fragen mit Feedback und Auswertelogik zur Wissensstandkontrolle
- Druckdokument zum komfortablen Ausdruck der Versuchsanleitung mit Lösungen
- Labsoft-Browser, Kurssoftware und virtuellen Instrumenten
Lerninhalte:
- Funktionsprinzip von Servomotor mit elektronischer Kommutierung bzw. bürstenlosem Gleichstrommotor
- Analyse der feldorientierten Raumzeigermodulation
- Untersuchung von Koordinaten- und Gebersystemen
- Computerunterstützte Parametrierung und Animation
- Kursdauer: ca. 10 h
|
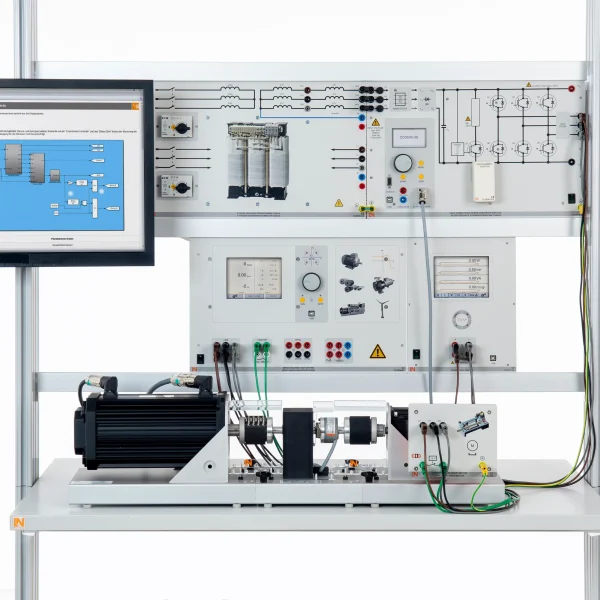
| CO3636-3B | 1 | Selbstgeführte Stromrichter |
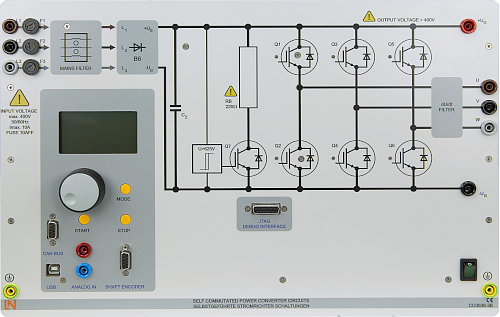
Selbstgeführte Stromrichter
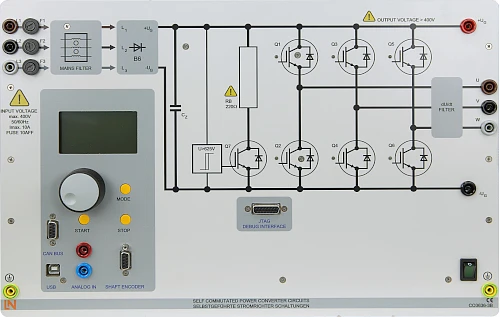
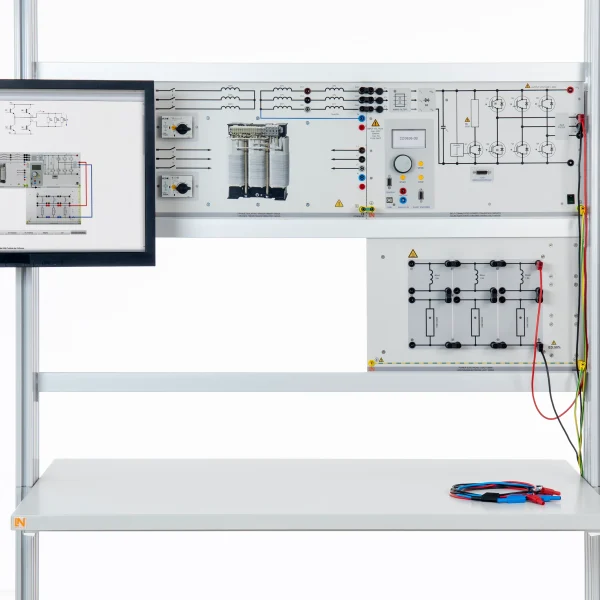
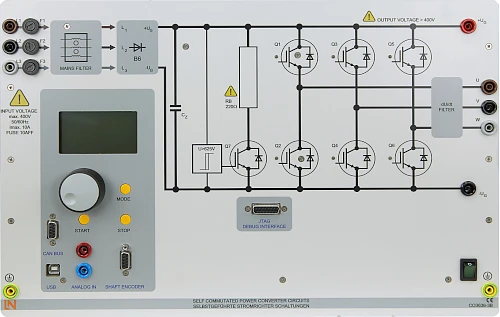
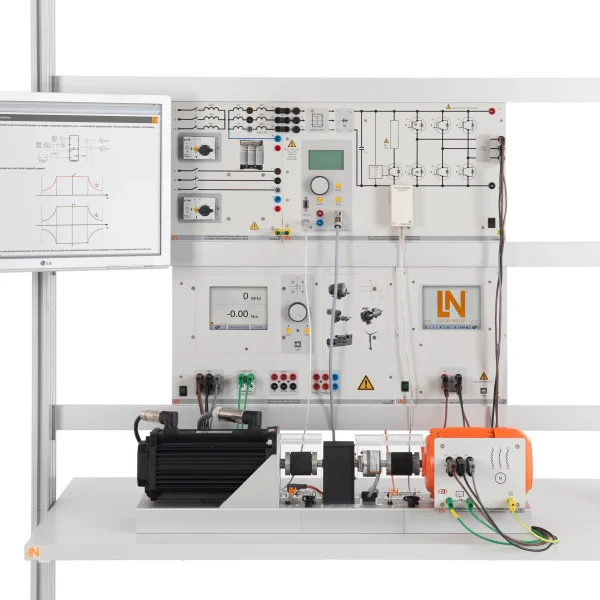
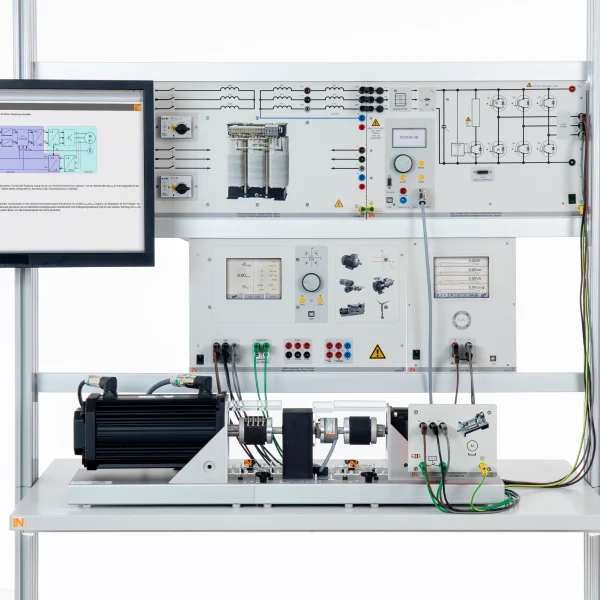
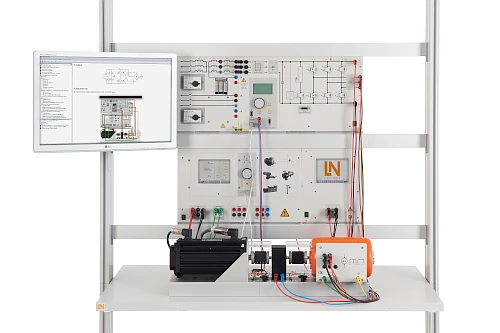
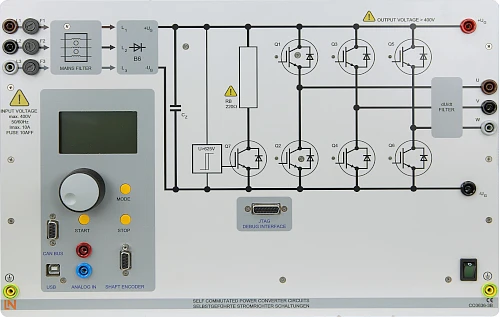
Das Lehrsystem Selbstgeführte Stromrichterschaltungen ermöglicht den Aufbau und die Untersuchung von Leistungselektronikschaltungen mit IGBTs. Neben den Leistungshalbleitern beinhaltet das System die Ansteuerung und die Messung aller relevanten Größen. Die Bedienung und Aufzeichnung der Messungen erfolgen durch virtuelle Instrumente. Alternativ kann das System ohne PC betrieben werden. Die Versuchsanleitung bildet ein interaktiver Multimediakurs. Das System kann über eine MATLAB Schnittstelle erweitert werden. So lassen sich eigene Applikationen erstellen und mit realen Hardwarekomponenten testen.
Es lassen sich folgende Schaltungen realisieren:
- 1-Quadrantensteller
- 4-Quadrantensteller
- Wechselstromrichter
- Drehstromwechselrichter
- Frequenzumrichter Antrieb
- Geregelter Gleichstromantrieb
- Servo-Antrieb
Das Gerät beinhaltet folgende Ausstattungsmerkmale:
- Steuereinheit mit 6pulsigem IGBT-Wechselrichter
- DSP gesteuerte Ansteuer- und Messeinheit
- Integrierte Messung von 3 Strömen und 6 Spannungen
- Elektronische Überwachung und Abschaltung bei Überspannung und Überlast
- Integrierte Reglerfunktion zum Aufbau geregelter Antriebe
- Schnittstelle zur Anbindung an MATLAB
- Wählbare PWM-Frequenzen
- USB-Schnittstelle
- Eingang für Inkrementalgeber
- Analogeingang
- Integrierter Bremschopper
- Anschlussspannung: 3 x 47 V… 400 V, 50…60 Hz
- Maximale Ausgangsleistung: 1 kVA
- Abmessungen: 297 x 460 x 210 mm (HxBxT)
- Gewicht: 5,3 kg
Virtuelle Instrumente ermöglichen die Ansteuerung des Systems über den PC. Diese ermöglichen die intuitive Bedienung sowie die Aufzeichnung der Messwerte und sichern so einen schnellen Lernerfolg.
Besonderheiten:
- Einstellung der Parameter vom PC aus
- Messung der Zeitverläufe von Ausgangsstrom und Ausgangsspannung mit grafischer Darstellung im Zeitliniendiagrammmit bis zu 20 wählbaren Kanälen
- Berechnung und grafische Darstellung der zeitlichen Verläufe der Eingangs- und Ausgangsleistung
- Berechnung von Effektivwerten, Mittelwerten und Wechselanteilen von Strömen und Spannungen sowie Scheinleistung, Wirkleistung (Gleich- und Wechselanteil), Blindleistung, und Formfaktor
- Automatische Aufnahme der Steuerkennlinie und graphische Darstellung
- Darstellung der Abhängigkeit aller berechneten Größen vom Tastgrad
- Dreidimensionale Vektordarstellung der Ausgangsleistungen
- Analyse der Signale mit Hilfe der FFT (Fast Fourier Transformation).
- Synthese von Signalen durch schrittweises Zusammensetzen aus den einzelnen Sinus- und Cosinus-Komponenten.
- Animation, d.h. schrittweise Addition der einzelnen Schwingungskomponenten, um das Zustandekommen des Signals zu demonstrieren
- Export der Grafiken und der Messwerte
- 32-Bit-Version für Windows
Wechselstromrichter
Drehstromwechelrichter
Lieferumfang:
|
| CO3636-3E | 1 | 3-Phasen Trenntransformator 300VA |
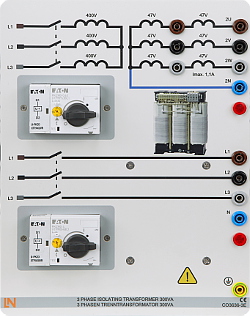
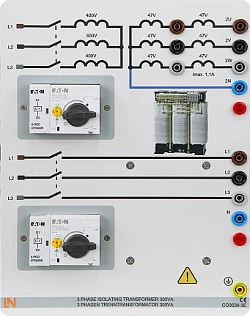
3-Phasen Trenntransformator 300VA
Der 3-Phasen-Trenntransformator dient als Netzversorgung für alle Leistungselektronikversuche. Das Gerät besteht aus einem Trenntransformator mit thermomagnetischem Schutzschalter. Ein zweiter Ausgang stellt zusätzlich die Netzspannung abgesichert über einen thermomagnetischen Schutzschalter zur Verfügung.
Eingangsspannung: 3x 400V, 50Hz über CEE Stecker
Ausgangsspannung 1: 3x 94V mit Mittelanzapfung 47V
Ausgangsspannung 2: 3x 400V
Absicherung über 2 separate thermomagnetische Schutzschalter mit Unterspannungsauslöser
Leistung: 300VA
Abmessungen: 297 x 228 x 160mm (HxBxT)
Gewicht: 4,5 kg
|
| CO5127-2A | 1 | Power-Multimeter |
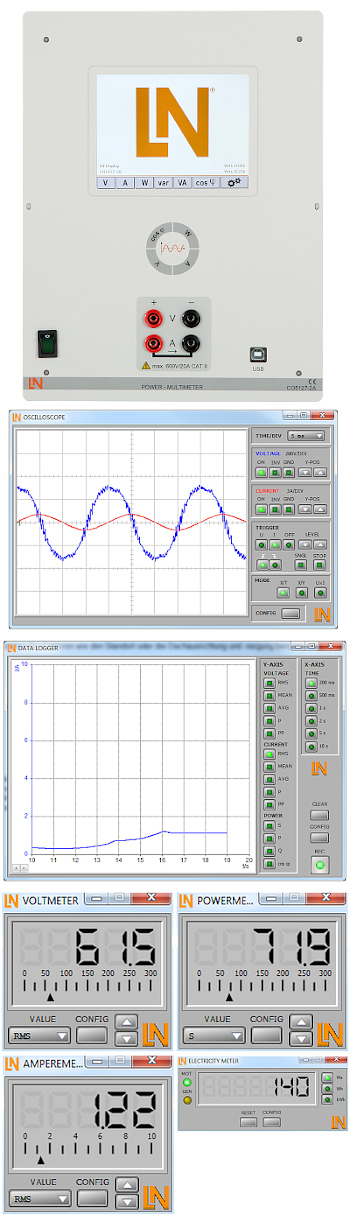
Power-Multimeter
Die Bereiche elektrische Maschinen, Leistungselektronik und Antriebstechnik stellen besondere Anforderungen an Messgeräte. Neben einem hohen Überlastschutz muss die Erfassung der Messwerte unabhängig von der Kurvenform erfolgen. Das Universalmessgerät ist speziell für diese Bedürfnisse ausgelegt. Es ersetzt gleichzeitig bis zu 4 verschiedene Messgeräte– es ist Strom-/Spannungs-, Leistungs- und Phasenwinkelmesser in einem. Das grafische Display ermöglicht den Einsatz sowohl bei Schüler- als auch bei Demonstrationsexperimenten. Die im Lieferumfang enthaltene Software VI-Starter ermöglicht die Visualisierung der Messgrößen auf dem PC.
- Gleichzeitige, kurvenformunabhängige Messung von Spannung und Strom (max. 600 V, 20 A) (Messung von getakteten Spannungen)
- Berechnung von Wirk-, Schein-, Blindleistung und des Leistungsfaktors
- Messung von Gesamteffektivwert (RMS-AC+DC); Wechseleffektivwert (RMS-AC) und arithmetischem Mittelwert (AV-AC+DC)
- Unabhängige Eingänge für Strom und Spannung
- Elektrisch unzerstörbar bis 20 A/600 V
- Farb-Touch Display (5,7")
- Großanzeige oder Anzeige von bis zu 4 Messwerten
- Digitalanzeige mit Bargraph
- Galvanisch getrennte USB-Schnittstelle
- Innenwiderstand: Strompfad 10 m Ohm, Spannungspfad 10 M Ohm
- Spannungsbereiche: 30; 300; 600 V
- Strombereiche: 1; 10; 20 A
- Messgenauigkeit: 2%
- Automatische oder manuelle Messbereichswahl
- Demonstrationsmessgerät für Netzbetrieb
- Betriebsspannung: 110 – 230 V, 50/60 Hz
- Abmessungen: 297 x 228 x 85 mm (HxBxT)
- Gewicht: 2,5 kg
Mit der Software VI-Starter lassen sich alle gemessenen Größen auf dem PC darstellen. Es lassen sich bis zu 17 verschiedene Anzeigen öffnen.
- Oszilloskop Darstellung für Spannung, Strom und Leistung
- Leistungszähler zur Anzeige aufgenommener und abgegebener Leistung
- Daten-Logger für 14 verschiedene Messgrößen
- Daten Export für Daten-Logger
- Kennlinienschreiber
|
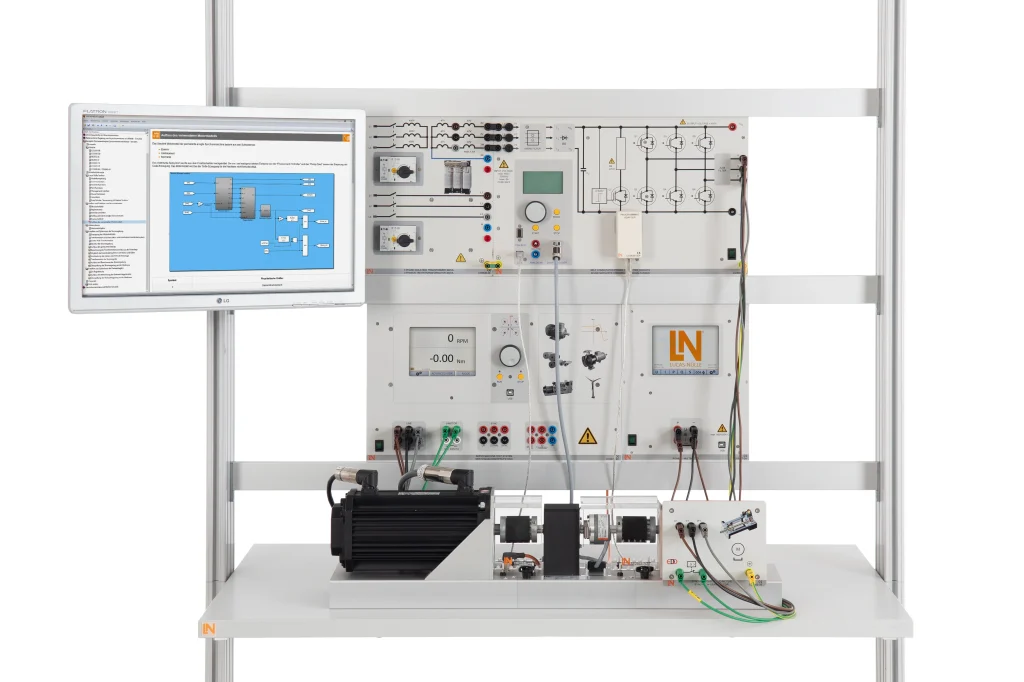
| CO3636-6X | 1 | Servo-Maschinenprüfsystem für 0,3kW Maschine inkl. Software ActiveServo (D, GB, |
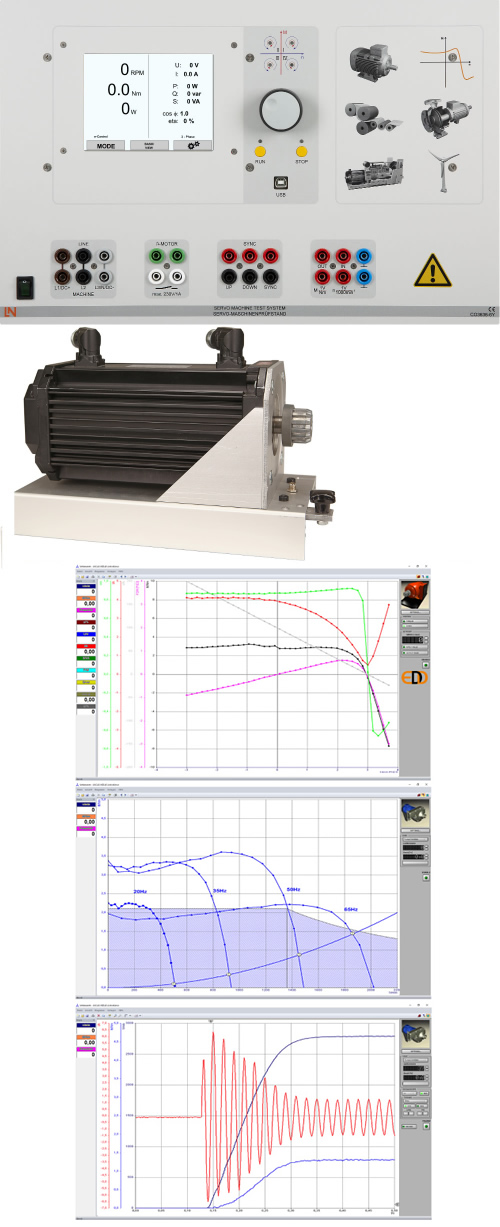
Servo-Maschinenprüfsystem für 0,3kW Maschine inkl. Software ActiveServo (D, GB,
Das Servo-Maschinen-Prüfsystem ist ein komplettes System zur Untersuchung elektrischer Maschinen und Antriebe. Er besteht aus dem digitalen Steuergerät, einer Bremse und der Software ActiveServo. Das System vereint neueste Technik mit einfacher Bedienung.
Ferner lassen sich mit dem System manuelle und automatische Synchronisation durchführen.
Das Steuergerät beinhaltet folgende Ausstattungsmerkmale:
- Dynamischer und statischer Vier-Quadranten-Betrieb
- 13 wählbare Betriebsarten / Arbeitsmaschinen-Modelle (Drehmomentenregelung, Drehzahlregelung, Schwungmasse, Hubantrieb, Roller / Kalander, Lüfter, Pumpe, Kompressor, Wickelantrieb, frei definierbare zeitlich abhängige Last, manuelle und automatische Netzsynchronisation)
- Überwachung der gesteckten Wellenabdeckungen
- Abschaltung der Versorgungsspannung der Prüflinge bei fehlender Wellenabdeckung
- Schnittstelle zum Auslesen elektronischer Typenschilder der Prüflinge EDD
- Integrierter Messverstärker für Strom- und Spannungsmessung
- 5 Zoll Touch Farb-Display
- Vier-Quadranten-Monitor
- Galvanisch getrennte USB-Schnittstelle
- Thermische Überwachung der zu prüfenden Maschine
- Anschlussspannung: 400V, 50 / 60 Hz
- Maximale Ausgangsleistung: 4 kVA
- Abmessungen: 297 x 460 x 420 mm (HxBxT)
- Gewicht: 16,5 kg
Die Bremse bildet ein selbstgekühlter Asynchronservo mit Resolver.
Der Anschluss für Motor- und Geberzuleitung erfolgt über verpolungssichere Steckverbinder. Die Maschine ist thermisch überwacht und bildet mit dem Steuergerät ein drift- und kalibrierfreies Antriebs- und Bremssystem.
- Maximaldrehzahl: 4000min-1
- Maximales Drehmoment: 10 Nm
- Temperaturüberwachung: kontinuierlicher Temperatursensor (PT1000)
- Resolver Auflösung: 65536 Impulse / Umdrehung
- Abmessungen: 275 x 210 x 210 mm (BxHxT)
- Gewicht: 6 kg
ActiveServo ist ein Programm zur Kennlinienaufnahme von Maschinen und zur statischen und dynamischen Arbeitspunktbestimmung. Es lassen sich 8 verschiedene Lastmaschinen (Schwungmasse, Pumpe, Lüfter, Kalander, Hubantrieb, Kompressor, Wickelantrieb, frei parametrierbare zeitabhängige Last) einstellen und parametrieren.
Besonderheiten:
- Messung, Berechnung und grafische Darstellung der mechanischen und elektrischen Größen
(Drehzahl, Drehmoment, mechanische Leistung, Strom, Spannung, Wirk-, Schein-, Blindleistung, Wirkungsgrad, Leistungsfaktor)
- Simultane Darstellung von gemessenen und berechneten Größen (z.B. direkte Anzeige des Wirkungsgrades)
- Messung von Strom und Spannung (als Effektivwert auch bei nicht sinusförmigen Größen)
- Drehzahl- oder drehmomentgeregelter Betrieb
- Aufzeichnung der Größen über die Zeit
- Konfiguration der Einstellungen über elektronische Typenschilder EDD der Prüflinge
- Betrieb über alle vier Quadranten (Anzeige des generatorischen Drehmomentes
- Frei definierbare Rampenfunktion zur PC-gesteuerten Durchführung von Belastungsversuchen
- Darstellung der Kennlinien mehrerer Versuche zur Verdeutlichung von Parameteränderungen
- Export der Grafiken und der Messwerte
|
| SE2662-2A | 1 | Kupplungsmanschette 0,3kW |
Kupplungsmanschette 0,3kW
Gummimanschette zur Kopplung zweier Maschinen
- ermöglicht einen schnellen und sicheren Aufbau
- Ausführung mit Innenzahnkranz
- Material: Gummi (Neopren)
- Maße: 40 x 45 mm (Länge x Durchmesser)
- Gewicht: 0,1 kg
|
| SE2662-7C | 1 | Kupplungsabdeckung 0,3kW mit LED-Statusanzeige |
Kupplungsabdeckung 0,3kW mit LED-Statusanzeige
Steckbare Kunststoffabdeckung als Berührungsschutz der drehenden Kupplung zwischen zwei gekoppelten Maschinen
- Material: Makrolon klar mit Funktionsstecker
- Integrierte Beleuchtung signalisiert korrekte Funktion der Sicherheitsfunktionen
- Maße: 135 x 80 x 85 mm (HxBxT)
- Gewicht: 0,2 kg
|
| SO5148-1L | 1 | Sicherheitsmessleitungssatz 4mm (31 Stück) |
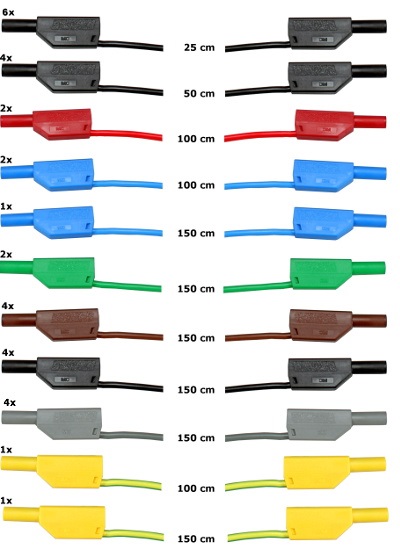
Sicherheitsmessleitungssatz 4mm (31 Stück)
Satz Sicherheitsmessleitungen mit stapelbaren 4 mm Lamellen- Steckern und hochflexibler, doppelt isolierter Leitung, bestehend aus:
6 x 25cm lang, schwarz
4 x 50cm lang, schwarz
2 x 100cm lang, blau
2 x 100cm lang, rot
1 x 100cm lang, grün/gelb
1 x 150cm lang, blau
1 x 150cm lang, grün/gelb
2 x 150cm lang, grün
4 x 150cm lang, braun
4 x 150cm lang, schwarz
4 x 150cm lang, grau
Leitungsquerschnitt 2,5 mm2
Bemessungsdaten: 600V CAT II, 32A
|
| SO5126-3R | 20 | Sicherheitsverbindungsstecker schwarz 4mm mit Anzapfung, 1000V/32A CAT II |
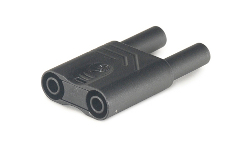
Sicherheitsverbindungsstecker schwarz 4mm mit Anzapfung, 1000V/32A CAT II
Sicherheitsverbindungsstecker 4mm, schwarz mit Anzapfung
Technische Daten:
- beidseitig berührungsgeschützt
- Sicherheitsstecker + Sicherheitsbuchsen im 19mm-Abstand
- mit rückseitiger Anzapfung/Weitersteckmöglichkeit, 2 axiale Messbuchsen Ø 4mm
- Kontaktteile vernickelt
- Isolierteile PA 6.6 (Polyamid)
- Anschluss: Steckbuchse/Sicherheitsmessbuchse (2x)
- Durchgangswiderstand: 6 mΩ/3 mΩ
- Bemessungsspannung: 1000 V CAT II
- Bemessungsstrom: 32 A
- Farbe: schwarz
|
| SO5126-3V | 2 | Sicherheitsverbindungsstecker blau 4mm mit Anzapfung, 1000V/32A CAT II |
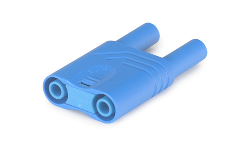
Sicherheitsverbindungsstecker blau 4mm mit Anzapfung, 1000V/32A CAT II
Sicherheitsverbindungsstecker 4 mm, blau mit Anzapfung
Technische Daten:
- beidseitig berührungsgeschützt
- Sicherheitsstecker + Sicherheitsbuchsen im 19 mm-Abstand
- mit Rückseitiger Anzapfung/Weitersteckmöglichkeit, 2 axiale Messbuchsen Ø 4 mm
- Kontaktteile vernickelt
- Isolierteile PA 6.6 (Polyamid)
- Anschluss: Steckbuchse/Sicherheitsmessbuchse (2x)
- Durchgangswiderstand: 6 mΩ / 3 mΩ
- Bemessungsspannung: 1000 V CAT II
- Bemessungsstrom: 32 A
- Temperatureinsatzbereich: -25°C bis +80°C / -15°C bis +70°C
- Farbe: blau
|
| SO5126-3W | 2 | Sicherheitsverbindungsstecker gn/ge 4mm mit Anzapfung, 1000V/32A CAT II |
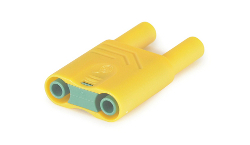
Sicherheitsverbindungsstecker gn/ge 4mm mit Anzapfung, 1000V/32A CAT II
Sicherheitsverbindungsstecker 4 mm, gn/ge mit Anzapfung
Technische Daten:
- Beidseitig berührungsgeschützt
- Sicherheitsstecker + Sicherheitsbuchsen im 19 mm-Abstand
- mit rückseitiger Anzapfung/Weitersteckmöglichkeit, 2 axiale Messbuchsen Ø 4 mm
- Kontaktteile vernickelt
- Isolierteile PA 6.6 (Polyamid)
- Anschluss: Steckbuchse/Sicherheitsmessbuchse (2x)
- Durchgangswiderstand: 6 mΩ/3 mΩ
- Bemessungsspannung: 1000 V CAT II
- Bemessungsstrom: 32 A
- Farbe: grün/gelb
|
| ST7200-7A | 1 | SybaPro Experimentierwagen, 3-etagig, 6 Steckdosen, 1250x1970x800mm |
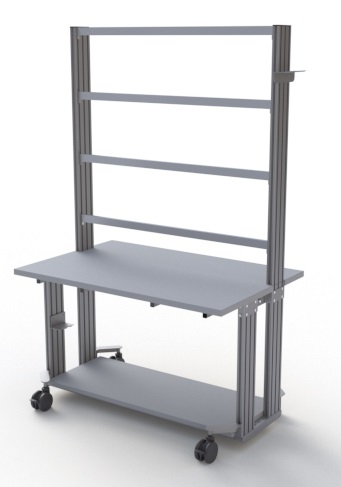
SybaPro Experimentierwagen, 3-etagig, 6 Steckdosen, 1250x1970x800mm
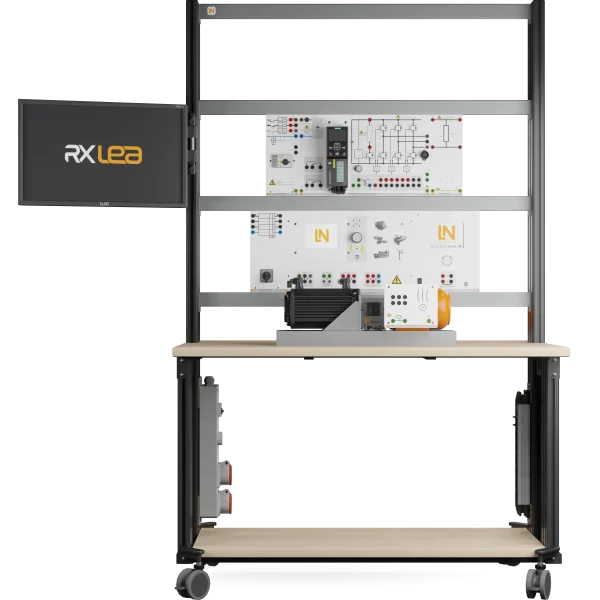
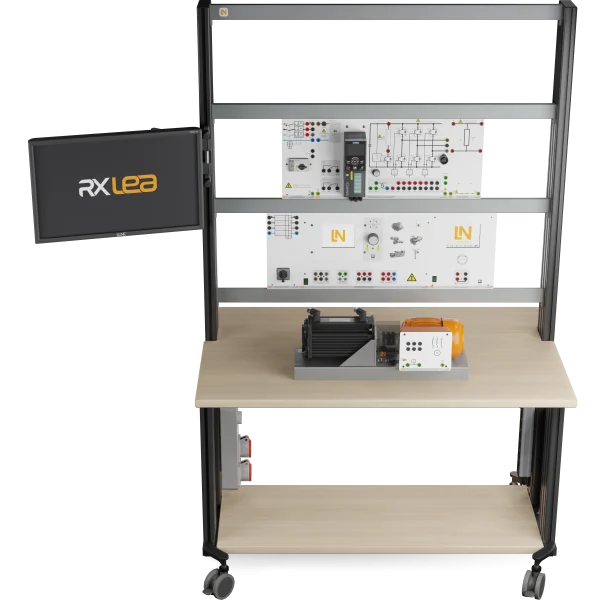
Robuster Experimentierwagen mit großem Platzangebot, hoher Stabilität und Belastbarkeit. Einfache Handhabung und hohe Vielseitigkeit durch Kompatibilität mit dem SybaPro System.
Arbeitsplatte und Ablageboden:
- Hochverdichtete Feinspanarbeitsplatte 30 mm, mit Lötkolben Hitzebeständiger Oberfläche nach DIN EN 438-1, Güteklasse E1
- Arbeitsplatte beidseitig HPL-laminiert 0,8mm, lichtgrau (RAL 7035), umlaufende Schutzkante aus 3 mm Kunststoff (RAL 7047), PVC-frei
- Tiefe Arbeitsplatte 800mm für komfortables Lernen und Verhinderung von Geräteüberstand
- Eingebauter Ablageboden für Zusatzgeräte
Stabiler Aufbau und optimale Laufeigenschaften:
- Maximale Stabilität durch Unterteil mit 4 Alu-Sprengpressprofilen mit Epoxidharzbeschichtung (80 µm), RAL 7047
- 8 Nuten zu je 10 mm (Industrienorm: Nut 10) für verschiedene Befestigungen
- Gewinkelte Stahl-Plattenzarge mit integriertem Kabelkanal, anthrazit (RAL 7016)
- Gewindeadapter zur Unterschrankmontage L+R
- 4 Rollen Ø100 mm, 2 gebremst, auf stabilem Stahlrahmen montiert, Stahlwinkel 5 mm
- Nach innen versetzten Rollen für reibungsloses Aneinanderreihen von mehrere Laborwagen
- Tiefgesetzter Schwerpunkt für optimale Stand und Kippsicherheit und verbesserte Laufeigenschaft
Integrierter 3-etagiger Experimentierrahmen:
- 3-Etagiger Rahmen für Experimentiergeräte (DIN A4 Platten)
- Stabile Aluquerprofile 5cm hoch, Geräteaufnahme mit Bürstenleisten gegen Vibrationen
- Freiraum unterhalb des Rahmens für Energie-Versorgungskanäle oder Stand-alone-Geräte
Zubehör inbegriffen:
- PC Fixierungswinkel mit Gummi Stopper, Halter für 48x 4mm Sicherheitsmessleitungen
- Inkl. 6-fach Steckdosenleiste mit Schalter, variabel montierbar, 2m Zuleitung
Abmessungen:
- Arbeitstischplatte 1240 x 30 x 800 mm (BxHxT)
- Tischplattenhöhe 760 mm
- Ablageboden 1155×30×445 mm (BxHxT)
- Gesamtmaß ohne Zubehör 1250 x 1970 x 800 mm (BxHxT)
Der Experimentier-/Laborwagen wird vormontiert geliefert.
|
| ST8010-4T | 1 | Flachbildschirmhalter m. Faltarm, bis 15kg zur Aluprofilbefestigung, VESA 75/100 |
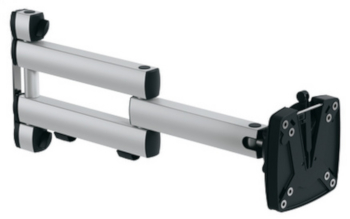
Flachbildschirmhalter m. Faltarm, bis 15kg zur Aluprofilbefestigung, VESA 75/100
Flachbildschirmhalter m. Faltarm, bis 15kg zur Aluprofilbefestigung, VESA 75/100
- Faltarm mit 2-teiligem Gelenk
- Einfache Fixierung am Aluprofil
- Abnehmbare Halterung am Monitor mit VESA 75/100
- Belastbar bis 15kg
- Kabelführungsset enthalten mit Kabelbinder, Alu-Abdeckprofile
|
| ST7200-5L | 1 | Schutzhülle für Experimentierwagen, 3-etagig |
Schutzhülle für Experimentierwagen, 3-etagig
Schutzhülle für 3-etagige mobile Experimentierstände (ST7200-7A und ST7200-7D).
Diese Schutzhülle schützt alle mobilen, 3-etagige SybaPro Experimentierwagen einschließlich ihrer integrierten Geräte und Systeme zuverlässig vor äußeren Einflüssen.
- Schutz der Geräte vor Staub, Feuchtigkeit
- Wasserdicht, wasserabweisend, winddicht, lichtecht und hochreißfest
- Aus hochstabilen Polymergewebe (130g /m²), imprägniert und abwaschbar
- frei von PFAS-Belastungen
|
| ST8010-4G | 1 | Tastaturadapter als Erweiterung für Flachbildschirmhalter |
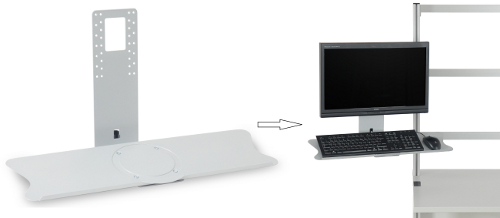
Tastaturadapter als Erweiterung für Flachbildschirmhalter
Tastaturadapter zur Verwendung in Kombination mit Flachbildschirmhaltern
Montage zwischen Monitor und Aufnahme des Flachbildschirmhalters
Variable 3-stufige Höhenanpassung durch mehrere vorgebohrte Aufnahmelöcher
Aufnahmelöcher doppelreihig zur Verwendung mit VESA 75 und VESA 100-Standard
Tastaturplatte für komfortable und ergonomische Bedienbarkeit um ca. 30° abgeschrägt
Tastaturplatte als Fallschutz vorne 11mm aufgekantet inkl. Handgriff
Variable 2-stufige Tiefenbefestigung der Tastaturplatte möglich (252/276mm)
Extra breite Tastaturplatte (640mm) erlaubt zusätzlich die Ablage einer Maus
Tastaturplattentiefe 172mm
Inkl. zweier Kabelclips zur geführten und gebündelten Kabelverlegung
Maximale Belastbarkeit 10kg
Maße 360x640x276mm (B x H x T)
Dieser Adapter sollte nur in Verbindung mit Monitorhaltern bis 15kg Tragkraft verwendet werden.
|
| ST8008-8N | 1 | Energieversorgung, für Experimentierstände mit Absicherung |
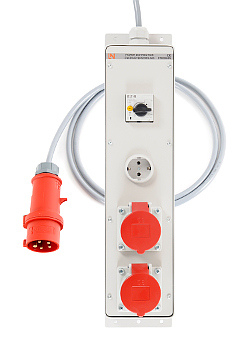
Energieversorgung, für Experimentierstände mit Absicherung
Stromverteiler 400V CEE mit Sicherungsautomaten zur Befestigung am Profil der mobilen Experimentierstände oder direkt an der Tischplatte.
- 2 CEE-Steckdosen (400 V, 16 A, 5-polig) mit Sicherheitsklappdeckel
- 1 Schutzkontaktsteckdose (230 V)
- Absicherung: 1 x 3-polig LS B 16 A
- Netzanschluss: 3x 230/400 V, 50/60 Hz über CEE-Stecker mit 4 m Kabel
- Abmessungen: 510 x 120 x 110 mm (HxBxT)
- Gewicht: 5 kg
|
| ST8010-4J | 1 | Steckdosenleiste, 6-fach, mit Netzschalter beleuchtet |
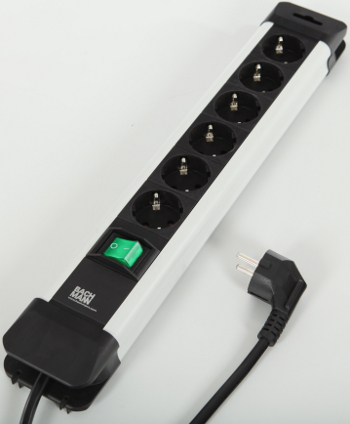
Steckdosenleiste, 6-fach, mit Netzschalter beleuchtet
6-fach Steckdosenleiste mit Schalter, 2-polig beleuchtet
- 6 Schutzkontaktsteckdosen DIN49440, 250 V~,16 A
- 35-Grad Anordnung der Steckdosen für abgewinkelte Stecker
- Zuleitung 1,75m mit Schutzkontaktstecker
- Abmessungen: 71x431x54mm (B x H x T)
- Material: Außenseiten aus Aluminium, Steckdosen + Befestigungsaufnahmen aus Kunststoff, schwarz
|
| ST8000-5B | 1 | Display zur Ausstattung Didaktische Antriebe |
Display zur Ausstattung Didaktische Antriebe
- Beschriftungsdisplay mit fotorealistischem Farbdruck.
- Zur Befestigung an Aluminiumprofilen mobiler Experimentierstände mit einer Breite von 1250 mm.
- Komplett mit Befestigungsmaterial.
- Abmessungen: 1210 x 500 x 6mm (BxHxT)
|