Schwenkkran Modell 3 Mechatronik: Materialsatz mechanisch und elektrisch
Funktion und Verwendung
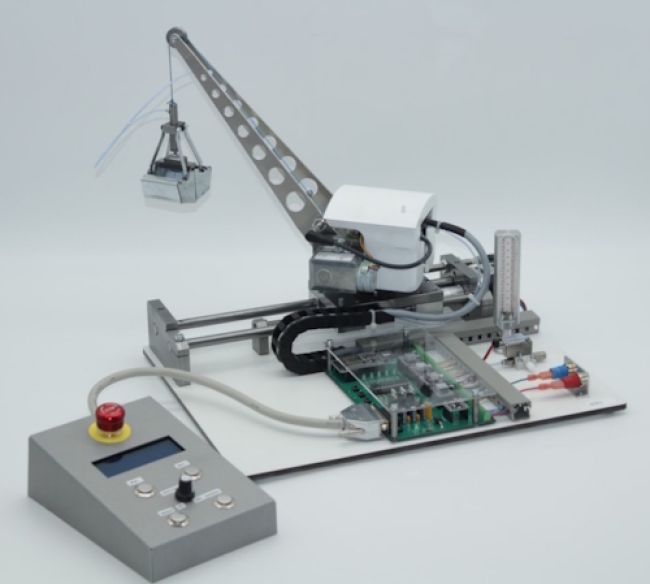
Der Schwenkkran Modell 3 ist die Ausbaustufe für die Ausbildung zum Mechatroniker und führt das modulare Lernkonzept in die vollständige Automatisierungs- und IoT-Technik. In diesem Modul bestücken und löten die Auszubildenden die Steuerungsplatine selbst, nehmen die Elektronik in Betrieb und steuern den Schwenkkran anschließend vollautomatisch – wahlweise über das Bedienpult oder per WiFi über einen Browser.
Der Kran wird über einen Microcontroller vom Typ ESP32 gesteuert und bewegt sich über vier Achsen: zwei Schwenkachsen, eine Seilwinde und eine Linearachse, ergänzt um einen pneumatischen Schalengreifer. Die Achskinematik ist der eines Industrieroboters nachempfunden, wie er in vielen Branchen zum Einsatz kommt. Die Auszubildenden programmieren reale Bewegungsabläufe, binden Sensorik ein und erleben Industrie-4.0-Konzepte praxisnah an einem voll beweglichen Modell. Eingesetzt wird Modell 3 an Berufsschulen und Ausbildungszentren der Mechatronik sowie an Fachhochschulen und Universitäten – dort insbesondere, weil der offene Quellcode (Arduino IDE / C++) eigene Erweiterungen und Forschungsanwendungen ermöglicht.
Vorteile
- Vollständige Automatisierungstechnik: Von der bestückten Platine bis zur programmierten Bewegung durchlaufen die Auszubildenden die gesamte Kette der Mechatronik in einem Projekt.
- Platine selbst löten: Die Auszubildenden bestücken und verlöten die Steuerungsplatine eigenständig und erlernen so praxisnah die Elektronikfertigung.
- IoT-Steuerung über den Browser: Der Schwenkkran lässt sich per WiFi geräteunabhängig über eine Weboberfläche steuern – kein anderer Ausbildungskran bietet diese Funktion.
- Offene Plattform (ESP32 / Arduino): Der offene Quellcode ermöglicht eigene Erweiterungen, das Anbinden zusätzlicher Sensoren und das Modifizieren des Web-Interfaces – ideal für Hochschulen und Forschungsgruppen.
- Industrierobotik-Analogie: Mit vier Achsen und Linearachse bildet der Kran die Kinematik eines Industrieroboters ab und macht Achskinematik programmier- und verstehbar.
- Hand- und Automatikbetrieb: Der Kran kann manuell verfahren oder über ein selbst erstelltes Programm mit bis zu zehn Wegpunkten automatisch betrieben werden.
- Durchgängiges Ausbildungsprojekt: Modell 3 vollendet den roten Faden von der Metallgrundausbildung (Modell 1) über die Steuerungstechnik (Modell 2) bis zur vollständigen Mechatronik.
Nachhaltige Nutzung: Passende Ersatzteilsets (Mechanik, Elektronik, Antrieb/Pneumatik) sichern den langfristigen Einsatz und vermeiden einen Totalverlust bei Defekten.
Ausstattung und technische Daten
Der Materialsatz Mechanik/Elektronik (Art.-Nr. SE2905-7H) enthält die mechanischen und elektronischen Komponenten zum Aufbau des vollautomatisierten Schwenkkrans.
Zentrale Komponenten:
- Microcontroller ESP32 (USB-C, programmierbar über Arduino IDE / C++)
- Selbst zu bestückende und zu lötende Steuerungsplatine V2.0
- Vier Schrittmotoren (Schwenkachsen A1/A2, Seilwinde A3, Linearachse A4)
- Schrittmotortreiber DRV8825 sowie DC-Treiber DRV8833 (optional für den Greifer)
- Bedienpult mit 20×4-LCD-Display, Tastern, Drehpotentiometer und Not-Aus
- Induktive Sensoren (PNP) zur Positions- und Endlagenerfassung
- Anschluss- und Steuerungsplatine mit D-Sub-Verbindung
- Pneumatischer Schalengreifer
Vermittelte Kompetenzen im Modell 3:
- Bestücken und Löten der Steuerungsplatine (ESP32)
- Programmierung des Microcontrollers (Arduino IDE / C++)
- Ansteuerung von Schrittmotoren und Auswertung von Sensorik
- Aufbau und Inbetriebnahme der Automatisierungstechnik
- Schaltschrankbau und fachgerechte Verdrahtung
- WiFi-/IoT-Steuerung über den Browser
- Hand- und Automatikbetrieb sowie Programmierung von Wegpunkten